Наборы робототехники и учебные платформы это готовые мобильные роботы и шасси, на которых учатся программировать движение, навигацию и работу с датчиками. Для младших школьников под этим запросом обычно понимают конструкторы. Для старших классов, колледжей, вузов и команд разработчиков: платформы с бортовым компьютером, лидаром и поддержкой ROS, на которые можно поставить свои датчики, камеры и манипуляторы. В каталоге собраны именно такие модели.
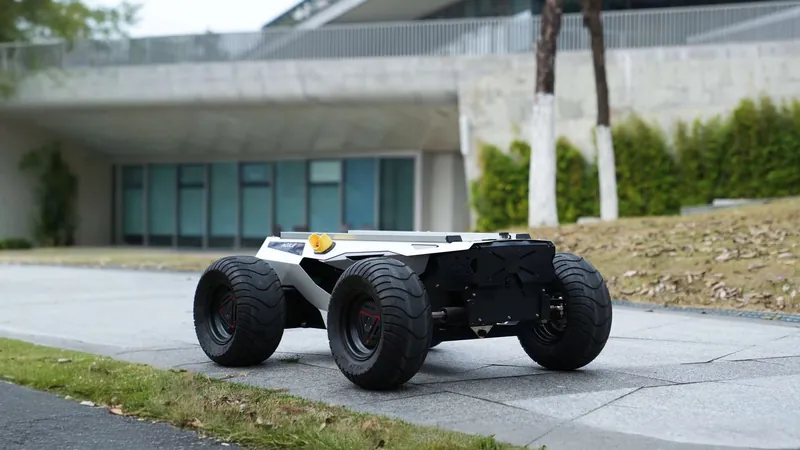
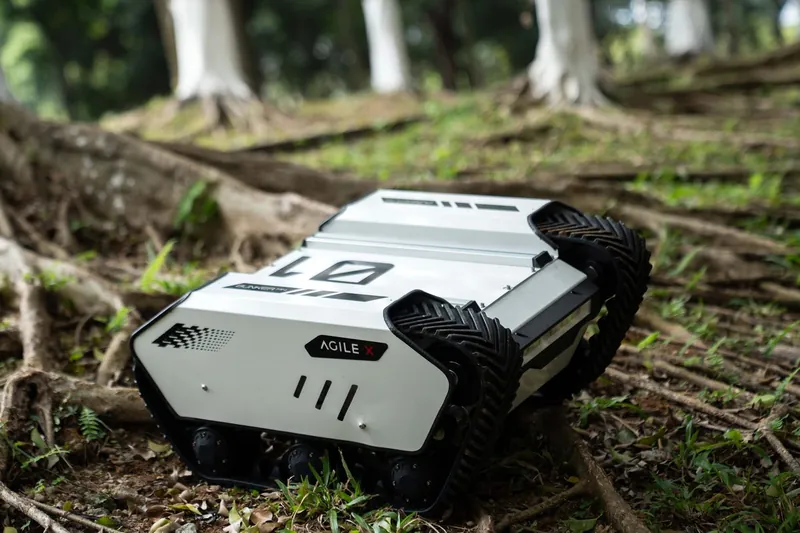
В каталоге девять платформ двух производителей: компактные учебные роботы AgileX LIMO PRO и Elephant Robotics myAGV Pi 2023, а также семь шасси AgileX: от SCOUT MINI массой 23 кг до гусеничного BUNKER PRO 2.0 массой 225 кг. Ниже: как устроен образовательный робот такого класса, где он применяется, на что смотреть при выборе и чем отличаются модели. Общий взгляд на направление: в обзоре Образовательная робототехника.
Как работает учебная мобильная платформа
Платформа состоит из шасси с двигателями, аккумулятора, контроллера движения и, у учебных моделей, бортового компьютера с датчиками. Контроллер принимает команды скорости и поворота, а дальше сам управляет моторами. Ученик или разработчик пишет программу, которая решает, куда ехать: по команде с клавиатуры, по линии, по карте или по данным камеры.
Самое важное в такой платформе: способ движения, от него зависит и программирование:
- Дифференциальный привод. Колёса слева и справа крутятся с разной скоростью, робот поворачивает на месте. Самая простая модель для изучения.
- Рулевое управление по Аккерману. Поворачиваются передние колёса, как у автомобиля. На такой схеме изучают алгоритмы для беспилотных машин.
- Колёса меканум. Ролики на ободе позволяют ехать боком и по диагонали без разворота.
- Гусеницы. Лучшая проходимость на неровной поверхности ценой большей массы и износа.
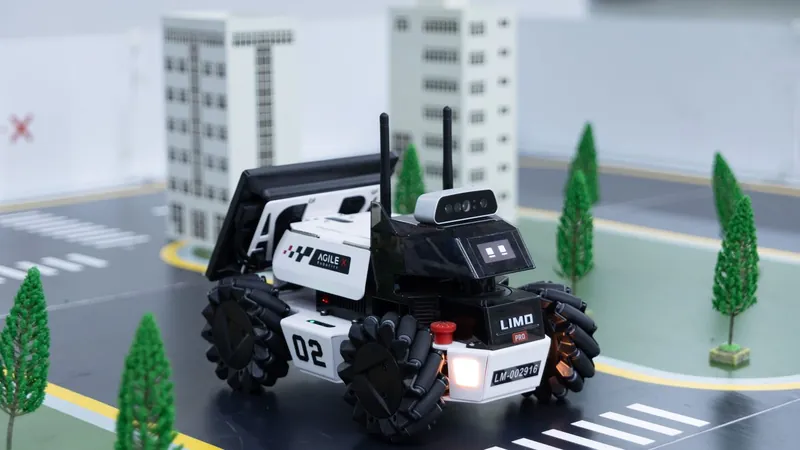
У LIMO PRO в каталоге указаны все четыре режима: гусеницы, меканум, Аккерман и дифференциал, поэтому на одной машине можно сравнить схемы движения. У других платформ схема движения своя: например, у HUNTER 2.0: Аккерман, у RANGER MINI 3.0: четыре поворотных колеса для всенаправленного движения, у BUNKER: гусеницы.
Для навигации платформа строит карту помещения и определяет на ней своё положение. Этот метод называют SLAM. Чаще всего его строят на лидаре: лазерном дальномере, который вращается и измеряет расстояния до стен и предметов вокруг. У myAGV Pi 2023 лидар указан в описании модели, а в задачах: обучение навигации и SLAM. Поверх карты работает планировщик маршрута, который ведёт робота к цели и объезжает препятствия. Программная основа большинства таких экспериментов: ROS, открытый набор библиотек и инструментов для разработки роботов.
Где применяется
- Робототехника для школ и кружков. Компактные настольные роботы вроде LIMO PRO (4,8 кг) и myAGV Pi 2023 (4,16 кг) можно запускать на полу класса и на сборной трассе. Подходят для старших школьников и олимпиадных команд.
- Колледжи и вузы. Курсы по ROS, навигации, компьютерному зрению и ИИ. В задачах LIMO PRO прямо указаны исследования в вузах и эксперименты с ИИ.
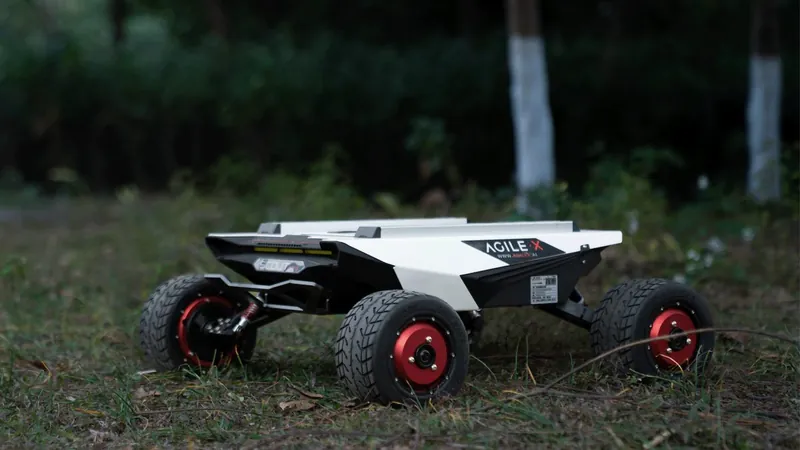
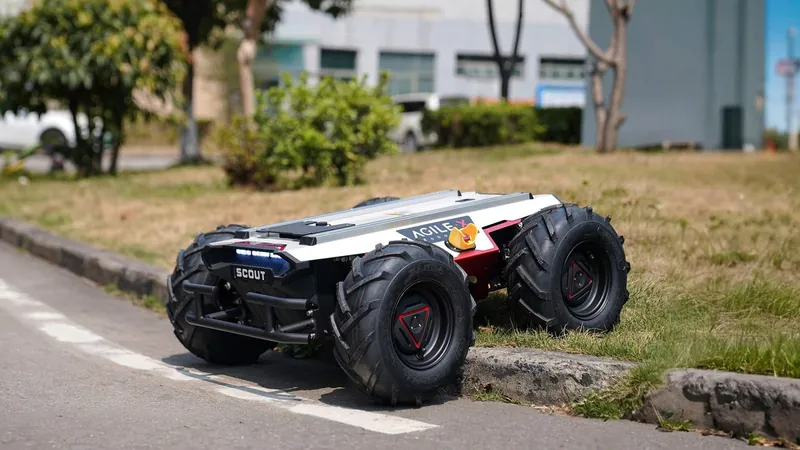
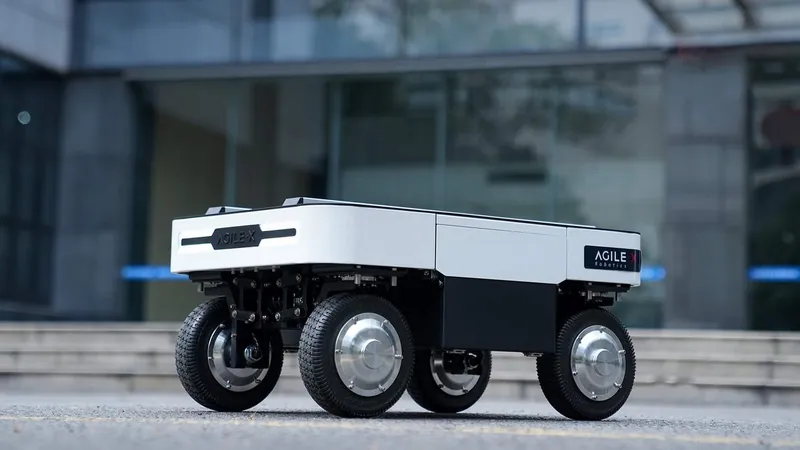
- Исследовательские лаборатории. Шасси SCOUT, TRACER, HUNTER и RANGER служат основой для собственных прототипов: сверху ставят компьютер, датчики, манипулятор.
- Разработка коммерческих роботов. Компании используют такие шасси, чтобы быстро собрать прототип складского, сервисного или уличного робота. У RANGER MINI 3.0 в задачах указана разработка складских и сервисных роботов, у TRACER 2.0: внутренней логистики, у BUNKER PRO 2.0: вездеходных роботов.
- Мобильная манипуляция. Платформа плюс рука: у myAGV Pi 2023 указано использование как базовой платформы для манипулятора. О подходящих руках: в статье Учебный манипулятор.
Если нужен готовый робот для склада, а не платформа для разработки, смотрите статью про AMR-тележки.
Преимущества и ограничения
Преимущества. Платформа избавляет от сборки шасси с нуля и даёт сразу перейти к программированию. Открытые интерфейсы и ROS позволяют использовать готовые пакеты навигации и делиться кодом между командами. Одна платформа служит годами: меняются только датчики, компьютер и задачи. Для разработчиков это быстрый путь к прототипу, который работает на улице или в цеху.
Ограничения. Первое: порог входа: без знания Linux, Python и основ ROS студенту будет трудно, поэтому нужен преподаватель и программа. Второе: масса: тяжёлые шасси весят от 54 до 225 кг, их нельзя запускать в классе среди учеников, нужен отдельный полигон. Третье: время работы: у SCOUT MINI указан 1 ч с полной нагрузкой, у BUNKER MINI 2.0: 1,5 ч с нагрузкой, поэтому для длительных занятий нужны запасные аккумуляторы. Четвёртое: защита корпуса: у большинства моделей указан класс IP22, что рассчитано на помещения и сухую погоду; для работы под дождём и в грязи смотрите BUNKER с IP67 или RANGER MINI 3.0 с IP54.
Как строится курс на мобильной платформе
На учебной платформе удобно выстраивать курс ступенями, от ручного управления до самостоятельной навигации.
- Управление движением. Команды скорости и поворота, езда по заданной фигуре, сравнение схем движения. На LIMO PRO здесь можно переключать режимы и видеть, как меняется поведение робота.
- Датчики. Чтение данных лидара, камеры и энкодеров колёс, вывод их на экран, фильтрация шумов. Ученики понимают, что робот «видит» мир неточно.
- Карта и локализация. Построение карты класса или коридора методом SLAM, определение положения робота на карте.
- Маршрут и препятствия. Планирование пути к цели, объезд препятствий, повторная попытка при ошибке. Здесь используют готовые пакеты ROS и учатся их настраивать.
- Проекты. Доставка предмета по помещению, патрулирование, совместная работа двух роботов, установка манипулятора. На этой ступени студенты пишут собственный код, а не только настраивают готовый.
Перед покупкой спросите поставщика, какие примеры и методические материалы есть для каждой ступени, какая версия ROS установлена и на каком языке документация.
Как выбрать набор робототехники: на что смотреть
- Масса. Определяет, где вы будете работать. До 5 кг: класс и стол (LIMO PRO, myAGV Pi 2023). 23 кг у SCOUT MINI: лаборатория и коридор. От 54 кг и выше: полигон и улица.
- Габариты. Должны проходить в двери и между столами. У myAGV Pi 2023: 311 × 230 × 110 мм, у SCOUT MINI: 612 × 580 × 245 мм.
- Грузоподъёмность. Сколько оборудования вы поставите сверху: компьютер, лидар, камеры, манипулятор. От 5 кг у myAGV Pi 2023 до 150 кг у HUNTER 2.0 и TRACER 2.0.
- Скорость. Для класса высокая скорость не нужна, а для улицы важна. В каталоге: от 0,9 м/с у myAGV Pi 2023 до 2 м/с у RANGER MINI 3.0 и TRACER 2.0 (без нагрузки).
- Время работы и запас хода. Сравнивайте с нагрузкой и без неё. У LIMO PRO указано 4 ч и запас хода 12 км, у TRACER 2.0: 3,5 ч с нагрузкой и 9 ч без нагрузки.
- Макс. уклон. Важно для улицы и пандусов: от 8° у TRACER 2.0 до 45° на гусеницах у LIMO PRO.
- Класс защиты. IP22: для помещений, IP54: с защитой от пыли и брызг, IP67: для пыли и временного погружения в воду.
- ПО и интерфейсы. Поддержка ROS и его версия, бортовой компьютер, доступные датчики, документация и примеры. Что входит в комплект и что докупать: в гайде Программное обеспечение для роботов.
Для занятий в помещении заранее продумайте площадку, ровный пол и сеть: подробнее: в гайде Подготовка помещения для робота.
Какие модели есть в каталоге
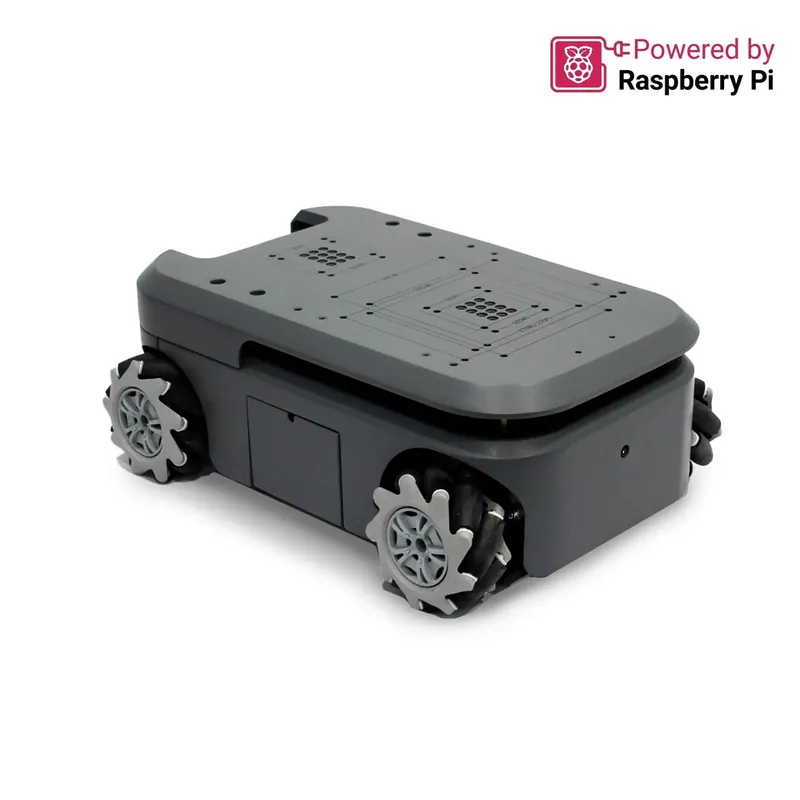
Учебные роботы для класса. LIMO PRO: масса 4,8 кг, скорость 1 м/с, время работы 4 ч, запас хода 12 км, макс. уклон 25° на колёсах и 45° на гусеницах, IP22. myAGV Pi 2023: габариты 311 × 230 × 110 мм, масса 4,16 кг, грузоподъёмность 5 кг, 181 мин в режиме навигации, скорость 0,9 м/с. LIMO PRO универсальнее по схемам движения, myAGV Pi 2023 компактнее и задуман как основа для манипулятора.
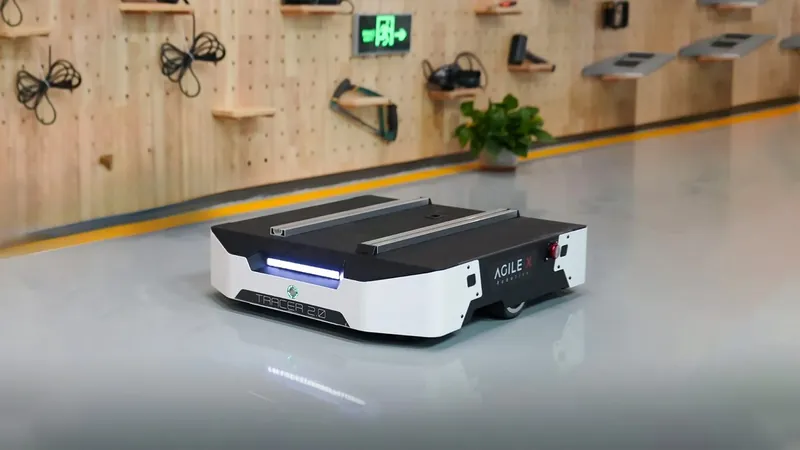
Шасси для лабораторий. SCOUT MINI: 23 кг, нагрузка 10 кг, 1,5 м/с, от 1 ч с полной нагрузкой до 3 ч без неё, уклон 20° с полной нагрузкой и 22° без неё, IP22. SCOUT 2.0: 67 кг, нагрузка 50 кг, 1,67 м/с, уклон 30°, IP22. TRACER 2.0: двухколёсная платформа для помещений: 54–56 кг, нагрузка 150 кг, 2 м/с без нагрузки, уклон 8°, IP22.
Платформы для прототипов. HUNTER 2.0 с рулевым управлением по Аккерману: 65–72 кг, нагрузка 150 кг, 1,5 м/с, 4 ч, IP22. RANGER MINI 3.0: всенаправленная, 73 кг, нагрузка 120 кг, 2 м/с, уклон 20°, IP54. BUNKER MINI 2.0: гусеничная, 56 кг, нагрузка 25 кг, 1 м/с, IP67. BUNKER PRO 2.0: гусеничная, 225 кг, нагрузка 120 кг, 1,5 м/с, уклон 25° с нагрузкой и 30° без неё, IP67.
Сколько стоит и как считать окупаемость
Цены в каталоге не указаны: они зависят от комплектации (компьютер, лидар, камеры), поставщика, курса и условий ввоза. Считайте стоимость всего рабочего места: платформа, датчики, запасные аккумуляторы и зарядка, ПО, обучение преподавателя, доставка и оформление.
Учебная платформа окупается не заменой работника. Для школы или колледжа считайте стоимость рабочего места в год и число учеников, которые пройдут курс. Для кружка: выручку от новых групп. Для компании-разработчика: время и деньги, которые не придётся тратить на собственное шасси для прототипа. Общая методика: в гайде Как посчитать окупаемость робота.
Модели в каталоге
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
Частые вопросы
Какой набор робототехники выбрать для школы?
Для старших классов подходят компактные роботы LIMO PRO (4,8 кг) и myAGV Pi 2023 (4,16 кг): их можно запускать в классе. Тяжёлые шасси массой от 23 кг оставьте для вузов и лабораторий. Для младших школьников нужны конструкторы, их в каталоге нет.
Нужно ли знать ROS для работы с платформой?
Для простых задач можно начать с Python и примеров производителя. Для навигации, построения карт и работы с несколькими датчиками ROS почти неизбежен, поэтому заложите его в программу курса.
Можно ли работать с платформой на улице?
Смотрите класс защиты и уклон. Большинство моделей в каталоге имеют IP22 и рассчитаны на помещения. Для улицы подходят BUNKER MINI 2.0 и BUNKER PRO 2.0 с IP67 и RANGER MINI 3.0 с IP54.
Можно ли поставить на платформу манипулятор?
Да, это частый сценарий. У myAGV Pi 2023 использование как базы для манипулятора указано в задачах. Для тяжёлых шасси проверьте грузоподъёмность, питание и крепления вместе с поставщиком.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Роботы для клининговых компаний: как повысить маржуРоботы для клининговых компаний: какие задачи отдать машине, как считать маржу и…
 Роботы для малого и среднего производстваРоботы для малого и среднего производства: коботы, сварка, паллетизация, транспорт…
 Образовательная робототехника: наборы, манипуляторы и платформыОбразовательная робототехника для школ, кружков и вузов: учебные манипуляторы, мобильные…
 Учебный манипулятор: как работает, где применяется, как выбратьУчебный манипулятор для школы, колледжа и вуза: устройство, задачи, ограничения…