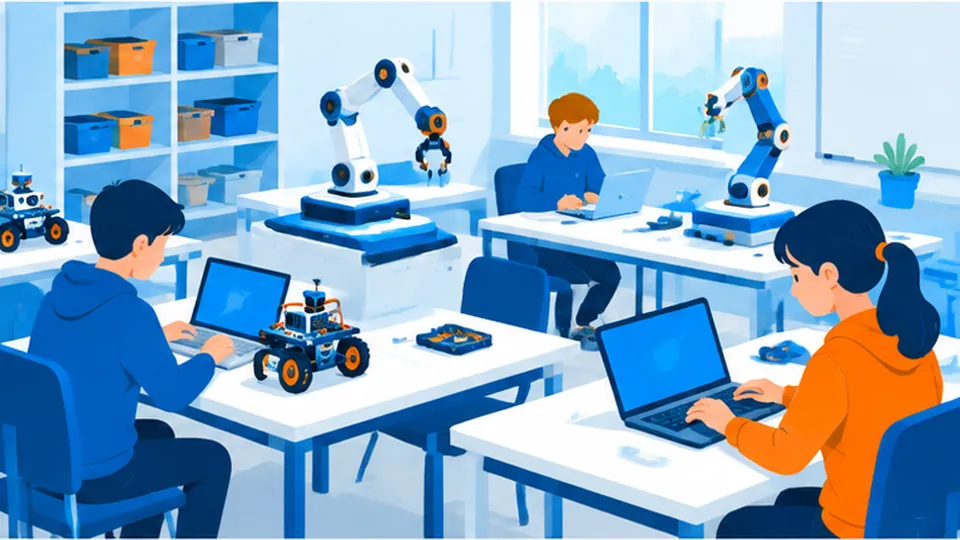
Образовательная робототехника это оборудование, на котором учатся собирать, программировать и настраивать роботов: учебные манипуляторы, мобильные платформы, наборы для экспериментов с навигацией и искусственным интеллектом. Его покупают школы с профильными классами, центры дополнительного образования, кружки, колледжи, вузы и лаборатории компаний, которые готовят своих инженеров.
В каталоге собраны модели для старшего уровня: от настольных манипуляторов на Raspberry Pi до колёсных и гусеничных платформ, на которых студенты и разработчики отрабатывают навигацию. Конструкторов для младших школьников в каталоге нет, но логика выбора, подготовки и расчёта отдачи для них во многом та же. Ниже разберём типы оборудования, сценарии, чек-лист выбора, типичные ошибки и порядок покупки. Характеристики берём из каталога, цены уточняются у поставщика.
Образовательная робототехника: какие задачи она решает
У учебного робота другая задача, чем у промышленного. Он не должен окупаться на конвейере. Он должен давать ученику возможность быстро увидеть результат своего кода, ошибиться без последствий и разобраться, как устроена настоящая техника. Поэтому в учебном оборудовании важны открытость, понятное программное обеспечение и безопасность, а не максимальная нагрузка.
Задачи, которые закрывает оборудование из каталога:
- Обучение программированию. Python, графические среды, работа с ROS (Robot Operating System: открытый набор библиотек и инструментов для разработки роботов).
- Основы кинематики и управления. Как связаны углы в суставах и положение захвата, как строится траектория, что такое повторяемость.
- Навигация и картирование. Лидар, построение карты помещения (SLAM), планирование маршрута, объезд препятствий.
- Машинное зрение и ИИ. Распознавание предметов камерой, сбор данных для обучения нейросетей, эксперименты с алгоритмами управления.
- Проектная работа. Командные проекты, соревнования, выпускные и научные работы, прототипы для собственных разработок.
Каждую из этих задач закрывает свой тип техники. В каталоге их три: образовательные наборы и платформы, учебные манипуляторы и учебные гуманоиды.
Наборы робототехники и учебные платформы
Запрос «наборы робототехники» объединяет очень разное оборудование. Для начальной школы это конструкторы с моторами и датчиками. Для старших классов, колледжей и вузов это готовые мобильные роботы и шасси, на которые ставят свои датчики, компьютеры и программы. В каталоге собраны именно такие платформы: девять моделей от компактных настольных до тяжёлых уличных.
Модели образуют понятную лестницу:
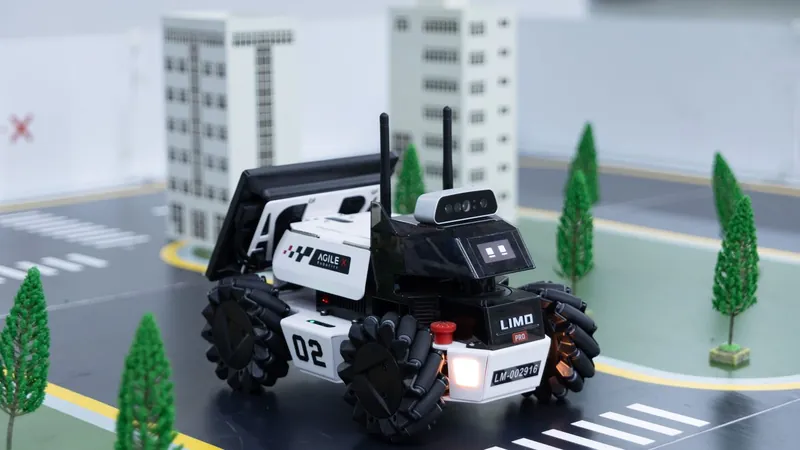
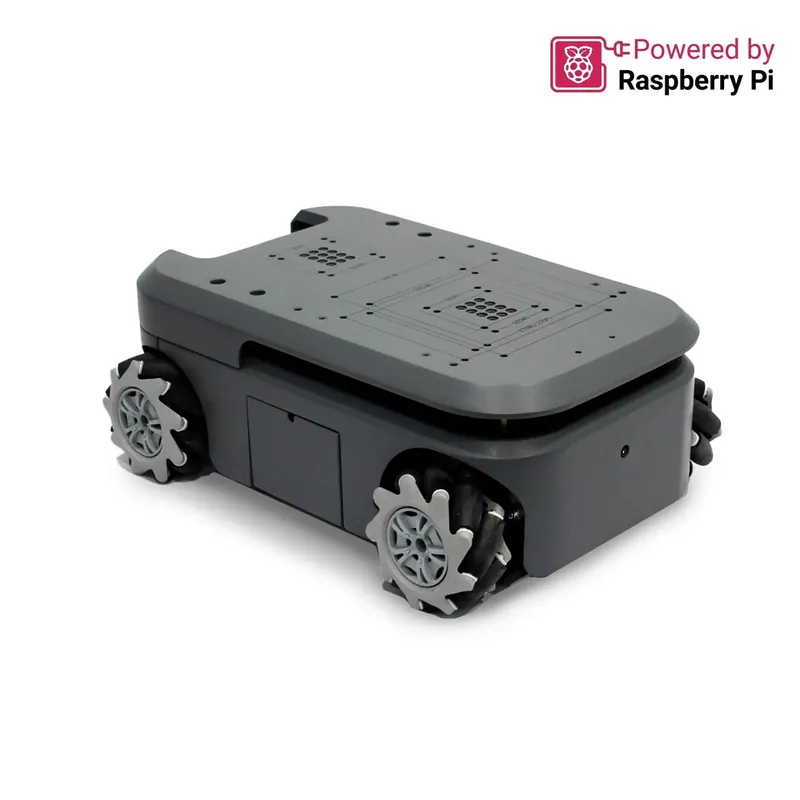
- Настольные учебные роботы для класса. AgileX LIMO PRO: учебный робот на ROS с четырьмя режимами движения: гусеницы, меканум, Аккерман и дифференциал; масса 4,8 кг, время работы 4 ч. Elephant Robotics myAGV Pi 2023: компактная платформа с лидаром на Raspberry Pi для навигации и SLAM; масса 4,16 кг, 181 мин в режиме навигации, грузоподъёмность 5 кг.
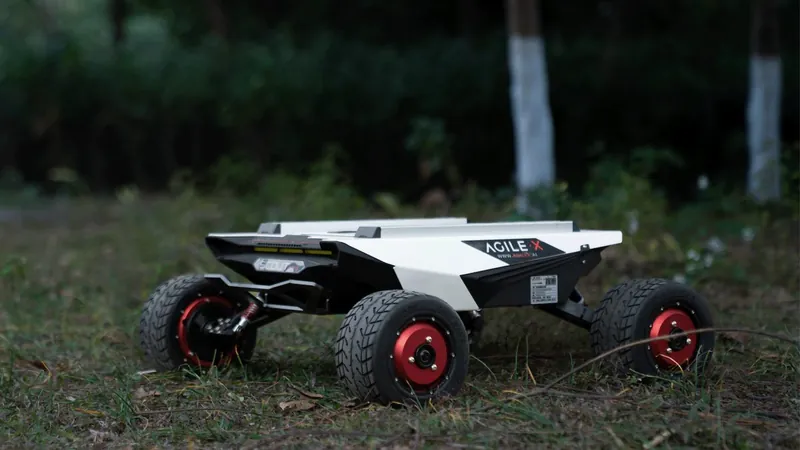
- Платформы для лабораторий и вузов. SCOUT MINI массой 23 кг и грузоподъёмностью 10 кг, SCOUT 2.0 и TRACER 2.0: на них отрабатывают навигацию в коридорах и на улице, ставят свою электронику и манипуляторы.
- Тяжёлые платформы для исследований и прототипов. HUNTER 2.0, RANGER MINI 3.0, BUNKER MINI 2.0 и BUNKER PRO 2.0: шасси с нагрузкой от 25 до 150 кг для разработки уличных, складских и сервисных роботов.
Как устроены такие платформы, чем режимы движения отличаются друг от друга и на какие параметры смотреть, разобрано в статье Наборы робототехники и учебные платформы.
Учебные манипуляторы
Учебный манипулятор это уменьшенная копия промышленной «руки»: те же оси, та же логика программирования траекторий, но небольшая масса и нагрузка, с которыми безопасно работать на столе в классе. В каталоге десять моделей.
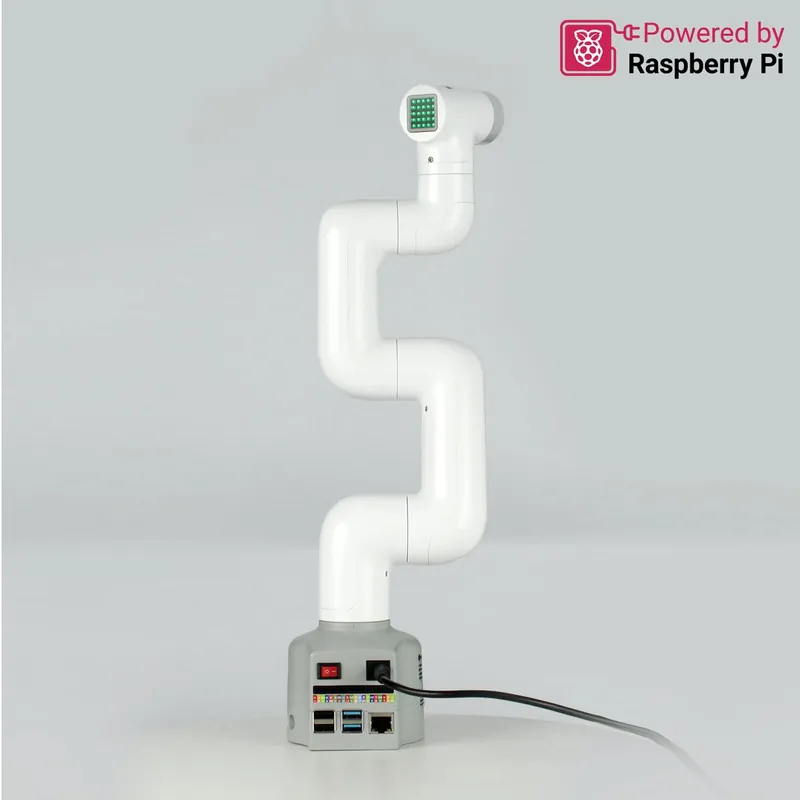
- Настольные манипуляторы на Raspberry Pi. Линейка Elephant Robotics: myCobot 280 Pi: шесть осей, радиус действия 280 мм, грузоподъёмность 250 г, масса 860 г. Рядом: семиосевой myArm 300 Pi, четырёхосевой паллетайзер myPalletizer 260 Pi и myCobot 320 Pi с радиусом 350 мм и нагрузкой 1 кг. Все они построены на одноплатном компьютере Raspberry Pi, на котором и запускаются программы учеников.
- Настольные коботы для лабораторий. UFACTORY Lite 6: шесть осей, нагрузка 600 г, радиус действия 440 мм, повторяемость ±0,5 мм. ultraArm P340 на шаговых двигателях дополнительно умеет лазерную гравировку.
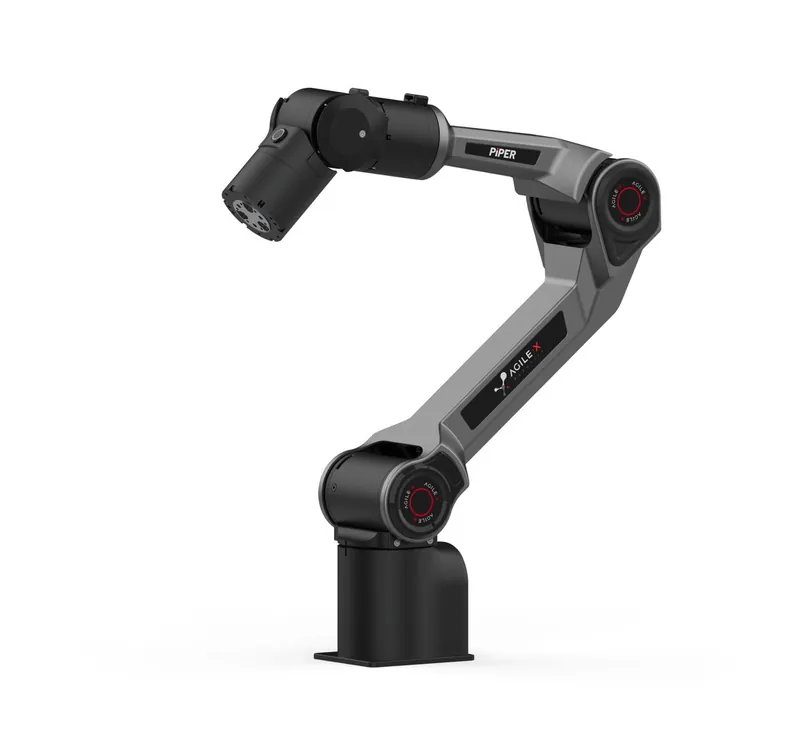
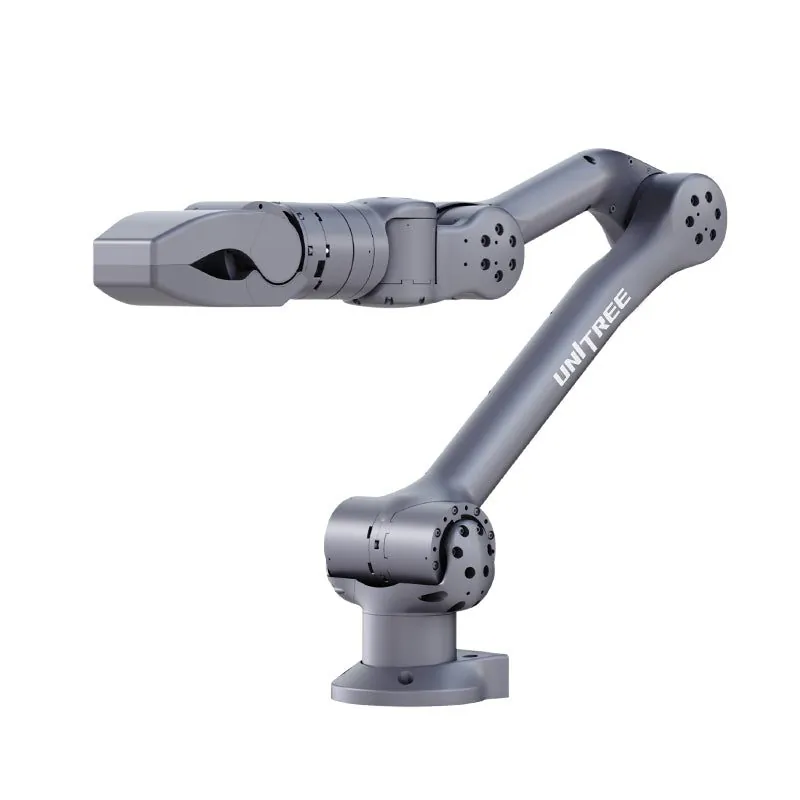
- Исследовательские манипуляторы. AgileX PiPER (1,5 кг нагрузки, повторяемость ±0,1 мм), Unitree Z1 с силовым управлением и радиусом действия 740 мм, Unitree D1-T с захватом. Эти модели ставят на мобильные платформы и четвероногих роботов.
Подробнее о принципе работы, параметрах и сравнение моделей: в статье Учебный манипулятор.
Учебные гуманоиды и ИИ-платформы
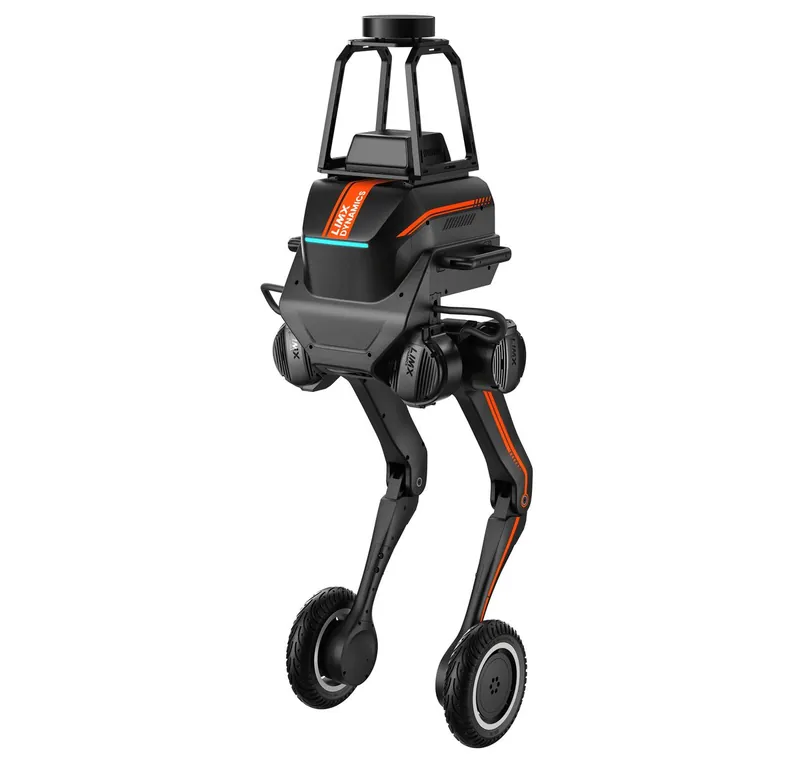
Третья группа пока представлена одной моделью. LimX Dynamics TRON 1: двуногая платформа со сменными ступнями, в том числе колёсными. Масса не более 20 кг, грузоподъёмность до 10 кг, скорость до 3 м/с на колёсных ступнях, время работы до 2 ч. Её используют для обучения алгоритмам ходьбы, исследований управления и экспериментов с ИИ. Это оборудование для университетских лабораторий, а не для школьного класса. О том, где уже работают двуногие и человекоподобные роботы, читайте в статье Гуманоидный робот.
Робототехника в школе, кружке и вузе: где применяется оборудование
Одна и та же модель по-разному работает в разных учреждениях. Вот типовые сценарии.
- Робототехника в школе. Профильные инженерные и IT-классы, внеурочные занятия, проектная деятельность. Для старших классов подходят настольные манипуляторы и компактные мобильные роботы: их можно поставить на парту и программировать на Python.
- Кружки и центры для детей. Запрос «робототехника для детей» обычно про кружки и центры дополнительного образования. Для младших групп там используют конструкторы, а для старших и олимпиадных команд: готовые платформы и манипуляторы, похожие на модели из каталога.
- Колледжи. Подготовка операторов и наладчиков робототехнических комплексов. Учебный манипулятор с той же логикой программирования, что у промышленного, помогает освоить основы до работы на реальной линии.
- Вузы и лаборатории. Исследования кинематики, навигации, управления, сбор данных для ИИ. Здесь нужны открытые платформы с доступом к низкоуровневому управлению и поддержкой ROS.
- Корпоративное обучение. Компании, которые внедряют роботов, учат на настольных моделях своих инженеров, прежде чем доверить им промышленное оборудование.
- Выставки и демонстрации. Манипулятор, который рисует, гравирует или сортирует предметы, наглядно показывает возможности робототехники посетителям.
Как собрать учебную лабораторию: от одного стола до полигона
Оборудование для робототехники редко покупают одной позицией. Обычно лаборатория растёт ступенями, и каждая ступень даёт новый блок программы.
- Первая ступень: настольные манипуляторы. Несколько лёгких моделей на Raspberry Pi закрывают основы: системы координат, точки и траектории, программирование на Python. У myCobot 280 Pi, myPalletizer 260 Pi и mechArm 270 Pi масса от 860 г до 1 кг, их легко переставлять и хранить.
- Вторая ступень: компактные мобильные роботы. LIMO PRO или myAGV Pi 2023 добавляют навигацию, лидар, построение карты и планирование маршрута. Для них нужна площадка на полу с перестраиваемыми препятствиями.
- Третья ступень: мобильная манипуляция. Рука на мобильной платформе: робот сам подъезжает к предмету и берёт его. Это уже уровень проектов старших курсов и исследовательских групп.
- Четвёртая ступень: исследовательские платформы. Тяжёлые шасси, манипуляторы с силовым управлением, двуногие роботы. Это оборудование для вузовских лабораторий и компаний, которым нужен прототип.
Такой порядок позволяет тратить бюджет постепенно и проверять, как идут занятия, прежде чем покупать дорогую технику. Он же помогает преподавателям: на каждой ступени они осваивают новый блок вместе с учениками, а не всё сразу.
Чему учат на этом оборудовании
Чтобы понять, какой робот нужен, полезно разложить курс на навыки. Для каждого навыка подходит своя техника.
- Алгоритмы и программирование. Циклы, условия, функции на примере движения робота. Подходит любая модель, удобнее всего: настольный манипулятор.
- Математика и физика. Координаты, углы, векторы, скорость и ускорение. Кинематика манипулятора делает эти темы наглядными.
- Работа с датчиками. Лидар, камера, энкодеры колёс, датчики углов в суставах. Ученики видят, что данные бывают шумными и неполными, и учатся с этим работать.
- Навигация. Карта, локализация, маршрут, объезд препятствий. Здесь нужны мобильные платформы с лидаром.
- Командная инженерия. Распределение ролей, контроль версий кода, тестирование, защита проекта. Этот навык не зависит от модели, но лучше всего развивается на проектах с несколькими устройствами.
Безопасность на занятиях
Учебные роботы легче промышленных, но это всё равно движущиеся механизмы с аккумуляторами. Несколько правил, которые стоит заложить в регламент кабинета:
- Зона движения. Вокруг манипулятора и на полигоне мобильных роботов не должно быть рук и ног в момент запуска программы. Новую программу сначала запускают на малой скорости.
- Аварийная остановка. Ученики должны знать, как мгновенно остановить робота: кнопкой, командой или отключением питания.
- Аккумуляторы. Заряжают под присмотром, на негорючей поверхности, по инструкции производителя. Повреждённые батареи не используют.
- Тяжёлые платформы. Шасси массой в десятки килограммов работают только на отдельной площадке под контролем преподавателя.
- Лазер и инструмент. Если на манипуляторе стоит лазерный модуль для гравировки, нужны защитные очки и правила работы, которые указывает производитель.
Как выбрать оборудование для робототехники
Начните с программы обучения, а не с модели. Ответьте на вопросы чек-листа.
- Кто учится и чему. Школьники, студенты или инженеры. Программирование на Python, ROS, навигация, манипулирование, ИИ. От этого зависит, нужен манипулятор, мобильная платформа или оба.
- Сколько рабочих мест. Один дорогой робот на группу из двадцати человек превращает занятие в просмотр. Несколько настольных моделей дают каждой команде своё рабочее место.
- Программное обеспечение. Какие языки и среды поддерживаются, есть ли поддержка ROS, документация, примеры, симулятор. Уточните, на каком языке документация и что придётся докупать. Подробнее: в гайде Программное обеспечение для роботов.
- Параметры манипулятора. Число осей, радиус действия, грузоподъёмность, повторяемость. Для обучения программированию хватит 250 г нагрузки и радиуса около 280 мм, для исследований и захвата реальных предметов нужны модели с нагрузкой от 1 кг.
- Параметры платформы. Масса, скорость, время работы, грузоподъёмность, класс защиты. Для класса важны малая масса и работа в помещении, для полигона: защита корпуса и проходимость.
- Совместимость. Можно ли поставить манипулятор на мобильную платформу, подключить свою камеру или лидар. У myAGV Pi 2023 в задачах указано использование как базовой платформы для манипулятора, у PiPER и Z1: установка на мобильные платформы.
- Безопасность. Масса и скорость движущихся частей, наличие аварийной остановки, ограничения по возрасту учеников. Тяжёлые платформы массой в десятки килограммов требуют отдельной площадки и присмотра.
- Сервис и запчасти. Кто в России ремонтирует, где брать захваты, аккумуляторы и кабели, как оформляется гарантия.
Чтобы быстрее сузить выбор, пройдите подбор робота: он покажет подходящие модели из каталога.
Что подготовить до покупки
Учебный робот требует меньше подготовки, чем промышленный, но без неё оборудование быстро оказывается в шкафу.
- Место. Для настольных манипуляторов: устойчивые столы и свободная зона вокруг руки. Для мобильных платформ: ровный пол и площадка с препятствиями, которую можно перестраивать под задания. Для тяжёлых шасси: полигон или коридор, где нет посторонних. Общие требования к полам, проходам и связи: в гайде Подготовка помещения для робота.
- Связь и компьютеры. Wi-Fi или проводная сеть, компьютеры с нужной операционной системой, права на установку ПО. Отдельно продумайте, как ученики будут подключаться к роботу и не мешать друг другу.
- Люди. Преподаватель, который сам прошёл курс по оборудованию и может разобрать типичные ошибки учеников. Без него даже хорошая модель будет простаивать.
- Программа. Набор занятий от простого к сложному, задания для проектов, критерии оценки. Спросите у поставщика, есть ли готовые методические материалы и на каком они языке.
- Хранение и зарядка. Шкаф или стеллаж, место для зарядки аккумуляторов, учёт комплектующих. Мелкие детали теряются быстрее, чем изнашиваются.
Типичные ошибки
- Покупка «самого мощного». Исследовательский манипулятор с большим радиусом и силовым управлением избыточен для школьного кружка, а его поломка обходится дороже.
- Один робот на всю группу. Ученики стоят в очереди к одному устройству, мотивация падает. Лучше несколько простых моделей, чем одна сложная.
- Нет программы и преподавателя. Оборудование куплено, а занятий нет. Методическая часть так же важна, как сам робот.
- Закрытая платформа. Если нельзя писать свой код или доступен только графический интерфейс, студенты быстро упираются в потолок.
- Недооценка ПО. Драйверы, версии ROS, совместимость с операционной системой компьютеров класса: всё это стоит проверить до покупки, а не после.
- Нет запчастей. Захват, кабель или аккумулятор выходят из строя в середине учебного года, а замену везут месяцами.
Как запустить направление: пилот на один семестр
Прежде чем оснащать целую лабораторию, проверьте формат на небольшом комплекте. Купите или возьмите на тест две-три модели одного типа, проведите на них один семестр или серию занятий с одной группой. Заранее договоритесь, что будете оценивать: сколько учеников дошли до самостоятельных проектов, сколько времени уходило на настройку и ремонт, хватило ли документации и примеров, какие вопросы приходилось задавать поставщику.
По итогам пилота станет понятно, масштабировать ли выбранную модель, добавлять ли следующую ступень оборудования и сколько рабочих мест реально нужно. Такой подход защищает от покупки техники, которая не подходит вашей программе или вашим преподавателям.
Как считать отдачу от учебного оборудования
У образовательного робота окупаемость считают иначе, чем у промышленного: он не заменяет оператора и не увеличивает выпуск продукции. Отдача складывается из других составляющих:
- Для платного кружка или центра: выручка от групп, которые вы можете набрать на новое направление, минус зарплата преподавателя, аренда и обслуживание оборудования.
- Для школы или колледжа: число учеников, которые проходят курс за год, и стоимость одного учебного часа на рабочем месте.
- Для компании: сколько стоило бы обучить инженеров на промышленном оборудовании с остановкой линии или на внешних курсах.
Базовая логика проста: затраты на запуск (оборудование, ПО, обучение преподавателя, ввоз) делят на годовую выгоду. Чтобы сравнить модели между собой, удобно считать стоимость одного рабочего места в год: цену комплекта с запчастями и обслуживанием, делённую на число лет использования и на число рабочих мест. Подробная формула и пример расчёта: в гайде Как посчитать окупаемость робота.
Модели в каталоге
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
Как купить учебных роботов из Китая
Все модели направления в каталоге произведены в Китае. Порядок покупки такой же, как для другой робототехники: выбор модели и запрос коммерческого предложения, проверка поставщика, контракт с условиями поставки и гарантии, оплата, доставка, таможенное оформление, подтверждение соответствия требованиям ЕАЭС, запуск и обучение преподавателей. Для учебного оборудования отдельно уточните, что входит в комплект: захваты, камеры, аккумуляторы, зарядные устройства, лицензии на ПО, методические материалы.
Пошаговый порядок описан в гайде Как купить робота в Китае и ввезти в Россию, а на что смотреть при выборе продавца: в материале Как выбрать поставщика роботов в Китае. Для государственных и муниципальных учреждений порядок закупки определяется их правилами, поэтому требования к документам на оборудование уточните у своей контрактной службы заранее.
Частые вопросы
С чего начать образовательную робототехнику в школе?
С программы и преподавателя, а затем с оборудования. Для старших классов удобно начать с нескольких настольных манипуляторов или компактных мобильных роботов, которые программируются на Python. Тяжёлые платформы оставьте для вузов и лабораторий.
Есть ли в каталоге конструкторы для младших школьников?
Нет. В каталоге собраны учебные манипуляторы, мобильные платформы и исследовательские модели для старших школьников, студентов и разработчиков. Конструкторы для детей: отдельный класс оборудования.
Что выбрать: манипулятор или мобильную платформу?
Зависит от программы. Манипулятор учит кинематике, траекториям и захвату предметов. Мобильная платформа: навигации, картированию и работе с лидаром. Многие лаборатории со временем объединяют их: ставят манипулятор на мобильное шасси.
Нужно ли знать ROS, чтобы работать с этим оборудованием?
Не обязательно на старте. Многие модели программируются на Python, а ROS нужен для более сложных задач: навигации, совмещения нескольких устройств, исследований. Для вузовских программ поддержка ROS: важный критерий выбора.
Подходят ли учебные манипуляторы для реальной работы?
Только для лёгких задач. У myCobot 320 Pi и UFACTORY Lite 6 в задачах указана лёгкая и настольная автоматизация, но их нагрузка: от 600 г до 1 кг. Для производства нужны промышленные роботы и коботы.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Наборы робототехники и учебные платформы: как выбратьНаборы робототехники и мобильные платформы для обучения ROS и навигации: устройство…
 Учебный манипулятор: как работает, где применяется, как выбратьУчебный манипулятор для школы, колледжа и вуза: устройство, задачи, ограничения…