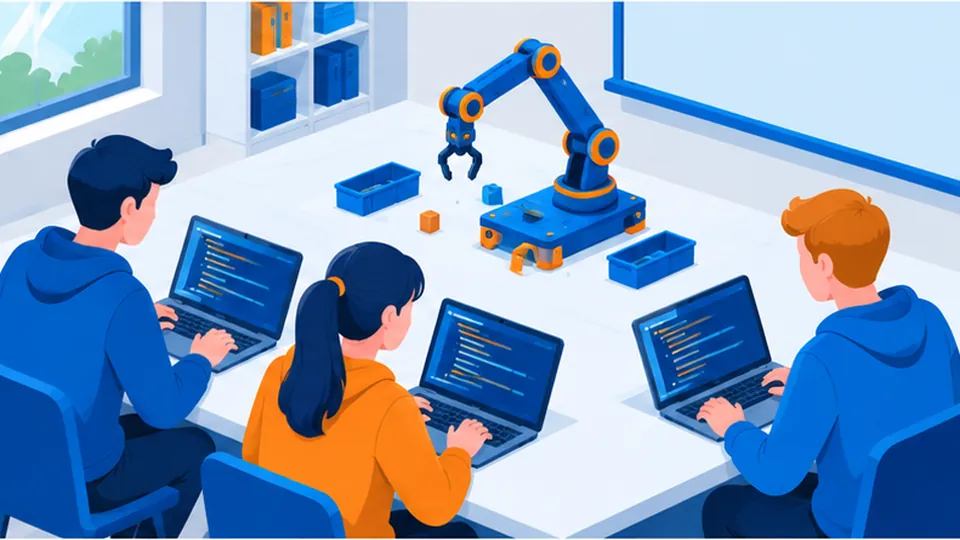
Учебный манипулятор это небольшая роботизированная «рука», на которой учатся программировать движения, строить траектории и захватывать предметы. Он устроен как промышленный робот, только легче, медленнее и безопаснее: его можно поставить на стол в классе или лаборатории. Учебные манипуляторы покупают профильные школы, кружки, колледжи, вузы и компании, которые готовят инженеров по робототехнике.
В каталоге десять моделей четырёх производителей: настольная линейка Elephant Robotics на Raspberry Pi, настольный кобот UFACTORY Lite 6, исследовательские AgileX PiPER, Unitree Z1 и Unitree D1-T. Ниже: как устроен робот манипулятор для обучения, где он полезен, на что смотреть при выборе и чем отличаются модели. Общий взгляд на направление дан в обзоре Образовательная робототехника.
Как работает учебный манипулятор
Манипулятор состоит из основания, звеньев и суставов. Каждый сустав это ось вращения со своим двигателем и датчиком угла. Чем больше осей, тем свободнее рука выбирает положение и ориентацию захвата. Четыре оси позволяют переносить предметы с одной точки на другую в горизонтальной плоскости, шесть осей: подходить к предмету под любым углом, седьмая ось даёт «запасную» степень свободы, чтобы обходить препятствия, не меняя положения захвата.
На конце руки ставят рабочий инструмент: механический захват, вакуумную присоску, держатель ручки или лазерный модуль. Управляющая программа решает две основные задачи. Прямая кинематика отвечает на вопрос, где окажется захват при заданных углах в суставах. Обратная кинематика: какие углы нужны, чтобы захват пришёл в заданную точку. Именно эти задачи и составляют ядро курса по манипуляторам.
Программировать такие модели можно несколькими способами: в графической среде блоками, на Python через библиотеку производителя, через ROS (открытый набор библиотек и инструментов для роботов), а также обучением «с руки», когда преподаватель проводит манипулятор по траектории, а робот её запоминает. Набор способов у каждой модели свой, его стоит уточнить у поставщика. Модели Elephant Robotics с приставкой Pi в названии построены на одноплатном компьютере Raspberry Pi, поэтому программы запускаются прямо на самом манипуляторе.
Где применяется
- Школы и кружки. Старшеклассники пишут первые программы движения, решают задачи на перекладку предметов, рисуют и сортируют. Здесь достаточно лёгких настольных моделей.
- Колледжи. Будущие наладчики осваивают систему координат, точки, траектории и захват до того, как работать на промышленной линии.
- Вузы и лаборатории. Исследования кинематики и управления, эксперименты с ROS, машинным зрением и ИИ. Здесь нужны модели с открытым управлением и большей точностью.
- Сбор данных для ИИ. Для обучения нейросетей робот многократно повторяет действия и записывает данные; у AgileX PiPER эта задача указана в каталоге.
- Мобильная манипуляция. Руку ставят на колёсную платформу или четвероногого робота. Такая задача указана у PiPER, Z1 и D1-T. Подходящие шасси описаны в статье Наборы робототехники и учебные платформы.
- Демонстрации и лёгкая автоматизация. Выставочные стенды, гравировка, перекладка мелких деталей. У myCobot 320 Pi в задачах указана лёгкая автоматизация, у UFACTORY Lite 6: настольная.
Преимущества и ограничения
Преимущества. Учебный манипулятор лёгкий и компактный: масса от 860 г у myCobot 280 Pi до 8 кг у UFACTORY Lite 6. Небольшие масса и нагрузка упрощают работу на столе в классе, хотя правила безопасности производителя соблюдать всё равно нужно. Логика программирования та же, что у больших роботов, поэтому навыки переносятся. Несколько настольных моделей дают каждой команде своё рабочее место, а не очередь к одному станку.
Ограничения. Главное: нагрузка и точность. Грузоподъёмность у большинства моделей от 200 г до 1,5 кг, и тяжёлые предметы такие руки не поднимут. Повторяемость у части моделей ±0,5 мм и хуже, что достаточно для обучения, но не для точной сборки. Второе: программное обеспечение: версии ROS, драйверы и библиотеки обновляются, и документация бывает только на английском или китайском. Третье: износ: захваты, кабели и сервоприводы выходят из строя при интенсивных занятиях, и запчасти нужно планировать заранее.
Учебный манипулятор не заменяет промышленного робота или кобота. Если нужна работа на производстве, смотрите статью Коллаборативный робот (кобот).
Как строится курс на учебном манипуляторе
Хорошая программа идёт от простого к сложному, и каждая ступень опирается на возможности конкретной модели.
- Знакомство. Ручное управление, обучение «с руки», запись и повтор простых движений. Ученик видит, как связаны суставы и положение захвата.
- Координаты и точки. Перемещение захвата в заданные точки, системы координат робота и стола, ограничения рабочей зоны по радиусу действия.
- Программирование. Циклы и условия на Python: перекладка предметов, сортировка, рисование фигур. Здесь удобны четырёхосевые и шестиосевые настольные модели.
- Датчики и зрение. Камера находит предмет, программа вычисляет его координаты, рука его берёт. Ученики сталкиваются с ошибками калибровки и учатся их исправлять.
- ROS и проекты. Связка манипулятора с другими устройствами, симуляция, командные проекты, исследовательские задачи. Для этой ступени нужны модели с поддержкой ROS и открытым управлением.
Такую последовательность стоит обсудить с поставщиком: есть ли у модели готовые примеры и методические материалы для каждой ступени и на каком они языке.
Как выбрать учебный манипулятор: на что смотреть
- Число осей. Четыре оси (myPalletizer 260 Pi, ultraArm P340) хватает для перекладки и знакомства с координатами. Шесть осей: стандарт для курса по кинематике. Семь осей у myArm 300 Pi подходят для исследований избыточной кинематики. У Unitree D1-T указано 6 осей плюс захват.
- Радиус действия. Определяет рабочую зону. В каталоге от 260 мм у myPalletizer 260 Pi до 740 мм у Unitree Z1. Для занятий на парте достаточно 270–350 мм, для лабораторных стендов и мобильных платформ нужен больший радиус.
- Грузоподъёмность. От 200 г у myArm 300 Pi до 2 кг у Z1 AIR (у Z1 PRO: не менее 3 кг). Посчитайте массу захвата, камеры и предмета вместе.
- Повторяемость и точность позиционирования. Насколько точно рука возвращается в ту же точку. У PiPER и ultraArm P340 указано ±0,1 мм, у Z1: около 0,1 мм, у myCobot 280 Pi, myCobot 320 Pi и Lite 6: ±0,5 мм, у myPalletizer 260 Pi: ±2 мм.
- Масса. Влияет на переноску, установку на мобильную платформу и безопасность. Лёгкие модели вроде myCobot 280 Pi (860 г) и mechArm 270 Pi (1 кг) удобно переставлять между столами.
- Скорость. Для обучения высокая скорость не нужна, а для безопасности важна. У ultraArm P340 указана макс. скорость на конце 100 мм/с, у Lite 6: до 0,5 м/с (TCP).
- ПО и способы программирования. Python, ROS, графическая среда, обучение «с руки», симулятор. Подробнее о способах программирования: в гайде Программирование промышленных роботов и коботов.
- Комплект. Захват, присоска, камера, подставка, блок питания, лицензии и методические материалы. Проверьте, что входит в поставку, а что продаётся отдельно.
Какие модели есть в каталоге
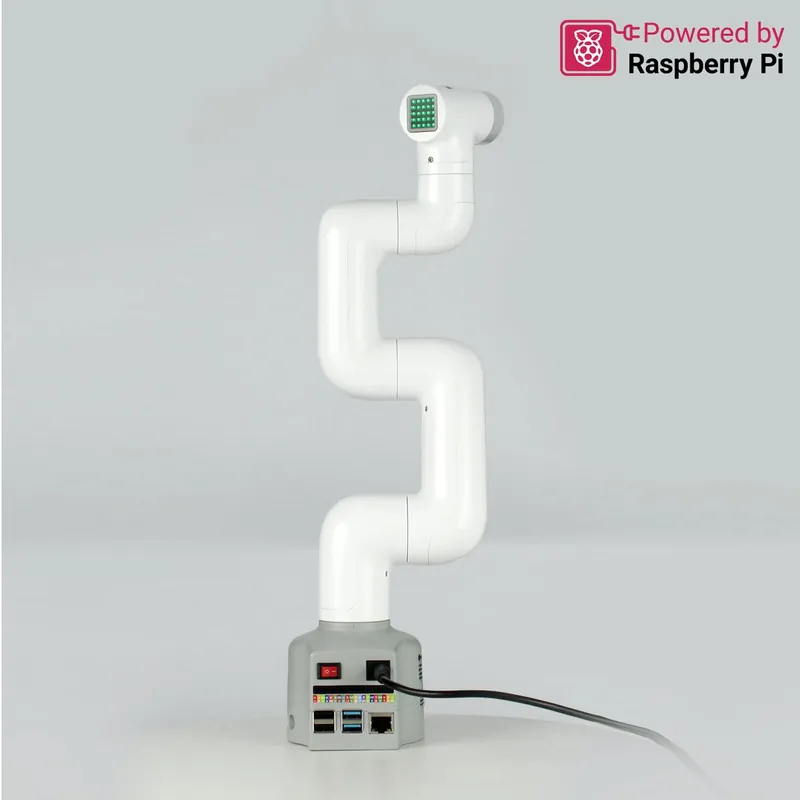
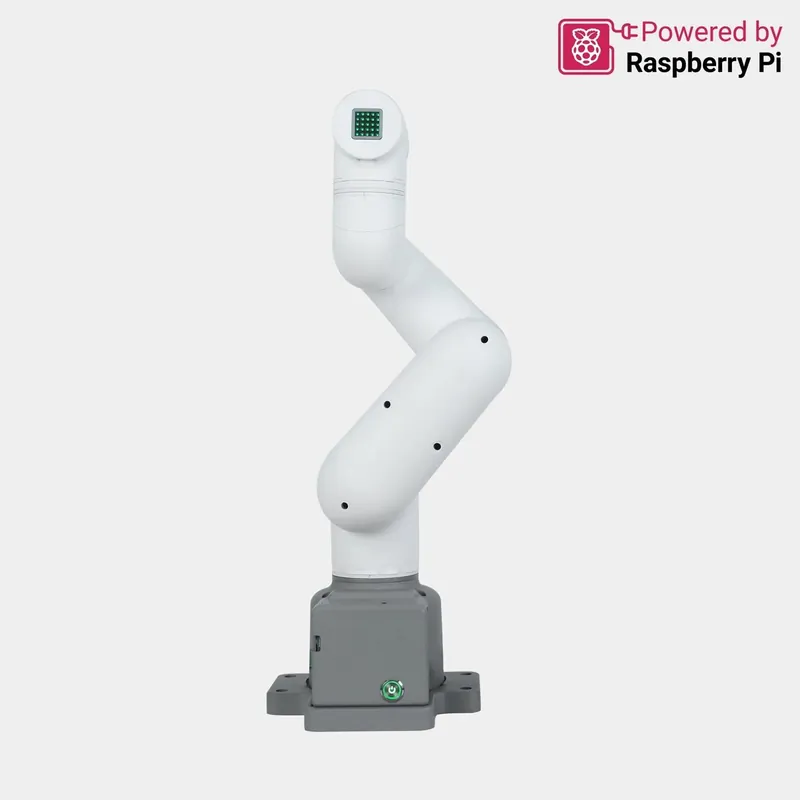
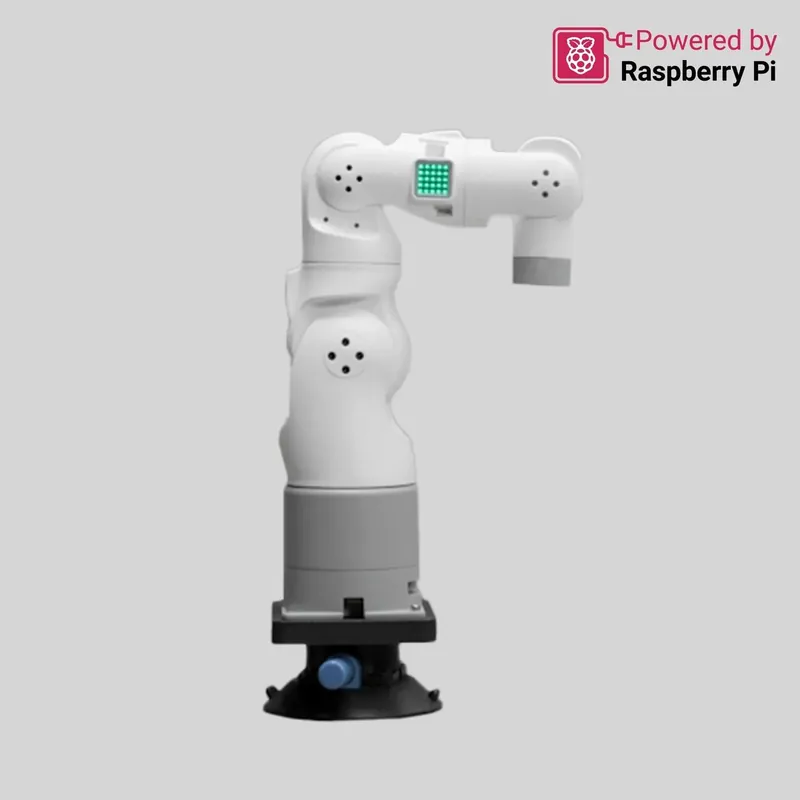
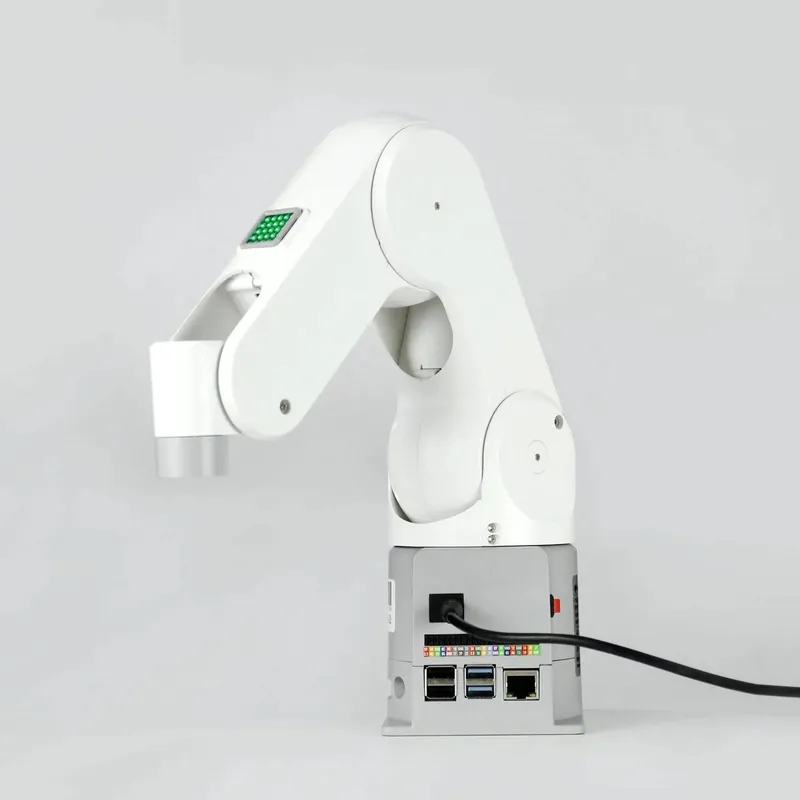
Линейка Elephant Robotics на Raspberry Pi. myCobot 280 Pi: шесть осей, радиус действия 280 мм, грузоподъёмность 250 г, масса 860 г, точность позиционирования и повторяемость ±0,5 мм. mechArm 270 Pi близок к нему: шесть осей, 270 мм, 250 г, масса 1 кг, повторяемость ±0,5 мм. myCobot 320 Pi: следующая ступень: радиус 350 мм, нагрузка 1 кг, масса 3 кг, повторяемость ±0,5 мм. myArm 300 Pi: семь осей, радиус 300 мм, нагрузка 200 г, точность позиционирования ±0,5 мм. myPalletizer 260 Pi: четырёхосевой паллетайзер с радиусом 260 мм, нагрузкой 250 г и повторяемостью ±2 мм для учебных задач по перекладке.
ultraArm P340. Четыре оси на шаговых двигателях, радиус 340 мм, нагрузка 650 г, масса 2,9 кг, повторяемость ±0,1 мм, макс. скорость на конце 100 мм/с. Умеет лазерную гравировку, что удобно для проектов с видимым результатом.
UFACTORY Lite 6. Настольный учебный кобот: шесть осей, нагрузка 600 г, радиус 440 мм, повторяемость ±0,5 мм, скорость до 0,5 м/с (TCP), масса 8 кг. Подходит для обучения и настольной автоматизации.
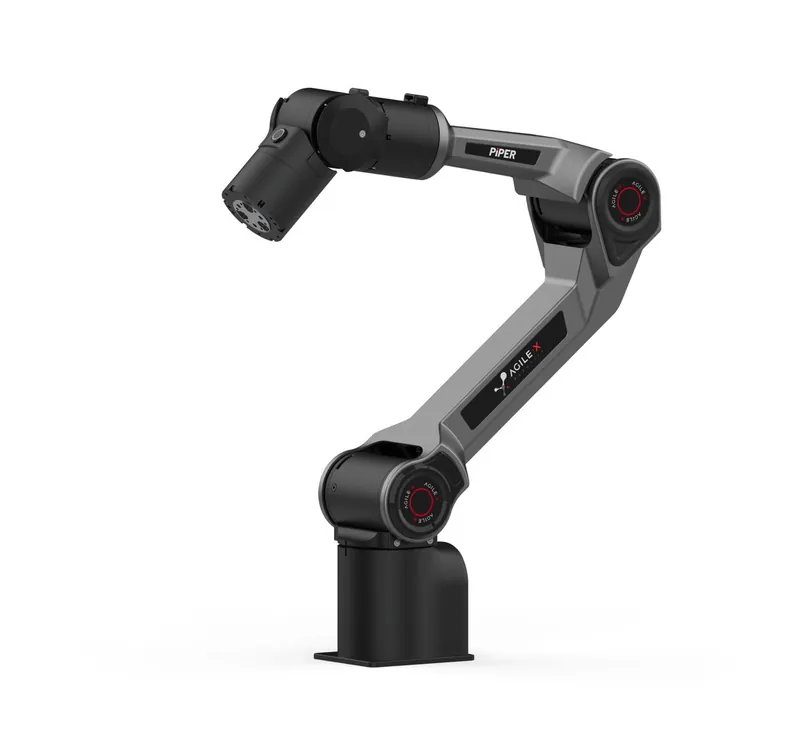
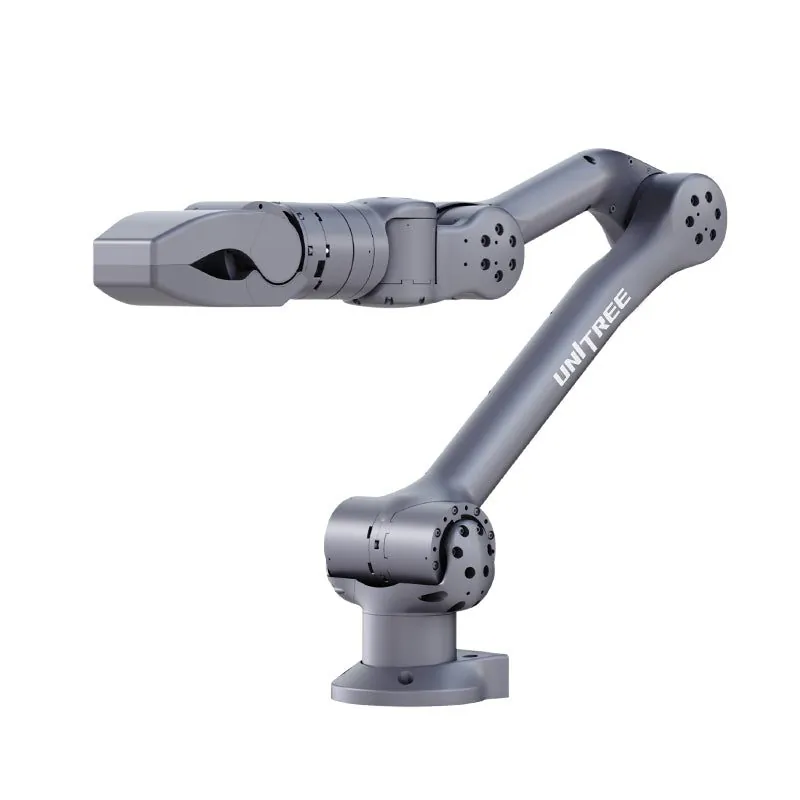
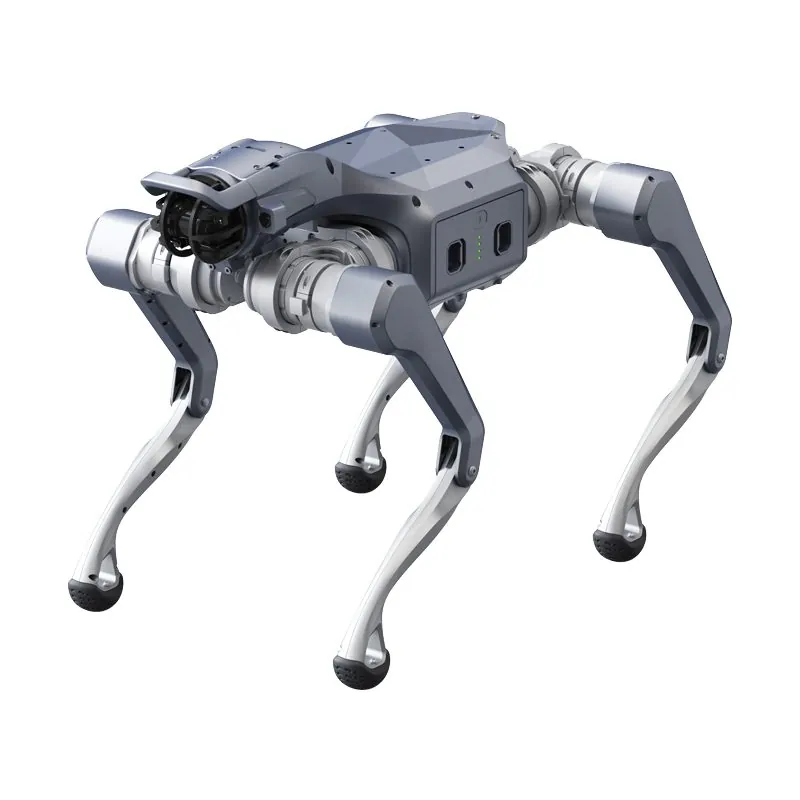
Исследовательские модели. AgileX PiPER: шесть осей, 1,5 кг нагрузки, радиус 626 мм, повторяемость ±0,1 мм, масса 4,2 кг. Unitree Z1: шесть осей с силовым управлением, радиус 740 мм, нагрузка 2 кг (Z1 AIR) или не менее 3 кг (Z1 PRO), повторяемость около 0,1 мм, масса 4,3 кг (AIR) и 4,5 кг (PRO). Unitree D1-T: шесть осей плюс захват, нагрузка 500 г, радиус 550 мм без захвата и 670 мм с захватом, масса около 2,37 кг; заявлена установка на четвероногих роботов.
Сколько стоит и как считать окупаемость
Цены в каталоге не указаны: они зависят от комплектации, поставщика, курса и условий ввоза. Считайте стоимость не одного манипулятора, а всего рабочего места: робот, захваты и камера, компьютер, ПО, запчасти, обучение преподавателя, доставка и оформление.
Учебный манипулятор не окупается заменой работника, поэтому полезнее считать стоимость рабочего места в год: затраты на комплект делят на срок службы и сравнивают с тем, сколько учеников или студентов пройдут на нём курс. Для платного кружка или центра добавьте выручку от групп. Для компании: сэкономленное время промышленного оборудования, которое не приходится останавливать ради обучения. Методика расчёта: в гайде Как посчитать окупаемость робота. Порядок покупки и ввоза: в гайде Как купить робота в Китае.
Модели в каталоге
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
Частые вопросы
Какой учебный манипулятор выбрать для школы?
Для старших классов подходят лёгкие настольные модели: myCobot 280 Pi (масса 860 г, нагрузка 250 г) или mechArm 270 Pi. Если программа включает перекладку и основы координат, хватит четырёхосевого myPalletizer 260 Pi. Окончательный выбор зависит от программы и числа рабочих мест.
Сколько осей нужно учебному манипулятору?
Для знакомства с координатами и перекладки: четыре. Для полноценного курса по кинематике: шесть. Семь осей нужны для исследований, где важна избыточная степень свободы.
Можно ли поставить учебный манипулятор на мобильную платформу?
Да, у части моделей это заявлено: у AgileX PiPER и Unitree Z1 указана установка на мобильные платформы, у Unitree D1-T: на четвероногих роботов. Совместимость креплений, питания и ПО уточняйте у поставщика.
Подойдёт ли учебный манипулятор для работы на производстве?
Только для лёгких настольных задач. У большинства моделей грузоподъёмность до 1,5 кг. Для производства нужны промышленные роботы и коботы.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Автоматизация и роботизация склада: с чего начатьРоботизация склада по шагам: где теряется время, какие роботы закрывают перевозку…
 Роботы для фулфилмента и маркетплейсовРоботы для фулфилмента и маркетплейсов: комплектация, хранение ящиков, сортировка и…
 Образовательная робототехника: наборы, манипуляторы и платформыОбразовательная робототехника для школ, кружков и вузов: учебные манипуляторы, мобильные…
 Наборы робототехники и учебные платформы: как выбратьНаборы робототехники и мобильные платформы для обучения ROS и навигации: устройство…