Программирование промышленных роботов это работа, без которой манипулятор остаётся дорогой железной рукой на основании. Программа говорит роботу, куда двигаться, с какой скоростью, когда открыть захват, когда включить горелку и какой сигнал подождать от станка или конвейера. От того, как удобно и быстро робота можно перепрограммировать, зависит, окупится ли он на мелких сериях и сможет ли цех менять продукт без вызова инженера поставщика.
В статье разберём основные способы: пульт обучения, ведение руки у коботов, офлайн-программирование в симуляторе, графические блоки и скрипты. Отдельно поговорим о сварочных и паллетирующих роботах, о том, кто учит персонал, и о частых ошибках. Названий курсов и цен на обучение здесь нет: состав и стоимость обучения называет поставщик или интегратор в своём предложении.
Кто и зачем программирует робота на производстве
На предприятии с роботом обычно работают люди трёх уровней, и каждому нужен свой объём знаний.
- Оператор запускает и останавливает программу, выбирает задание под текущую деталь, сбрасывает простые ошибки. Писать программы ему не нужно, но он должен понимать, что делает робот и как безопасно его остановить.
- Наладчик или технолог правит точки, скорость, параметры процесса, создаёт программу для новой детали по образцу. Это основной пользователь пульта и графического интерфейса.
- Инженер-программист или интегратор проектирует логику ячейки: обмен сигналами со станком, конвейером, датчиками, системой учёта, обработку аварийных ситуаций. Он же решает, какие операции можно отдать технологу.
Программировать робота приходится не один раз при запуске. Новая деталь, другая тара, перестановка оборудования, смена захвата: каждый раз программу нужно поправить. Поэтому вопрос «кто у нас будет этим заниматься» стоит задать ещё до выбора модели. Общий порядок проекта описан в статье Как внедрить робота, а подстройку под конкретную операцию: в материале об адаптации робота под задачу.
Способы программирования робота манипулятора
Способы не исключают друг друга. На одном и том же роботе траекторию часто записывают вручную, логику собирают блоками, а обмен данными с внешними системами пишут скриптом.
Пульт обучения: программирование по точкам
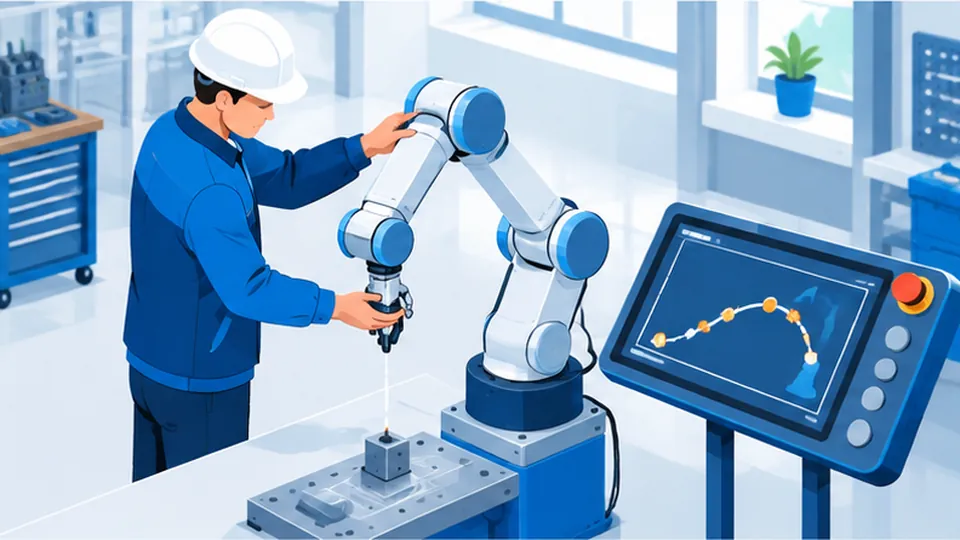
Пульт обучения (в англоязычной документации: teach pendant): переносной терминал с экраном, кнопками перемещения осей и кнопкой аварийного останова. Наладчик подводит инструмент робота к нужному положению, сохраняет точку и задаёт тип движения к ней: по прямой, по дуге или по кратчайшему пути для осей. Из таких точек и команд (открыть захват, подождать сигнал, повторить цикл) складывается программа.
Плюсы способа понятны: программа строится на реальном оборудовании, с реальной деталью, и точки сразу совпадают с тем, что есть в ячейке. Минусы тоже: пока идёт обучение, робот не работает, а сложные траектории с сотнями точек занимают много времени. Во время обучения робот обычно двигается на пониженной скорости, а человек держит кнопку разрешения движения. Конкретные режимы и ограничения скорости определяются документацией производителя и оценкой рисков ячейки.
Обучение ведением руки у коботов
У многих коботов есть режим ручного ведения (drag teach): оператор берёт руку робота, переводит её в нужное положение, и система запоминает точку или всю траекторию. Для простых операций «взять и положить» это самый быстрый путь: не нужно жать кнопки осей на пульте и думать о системах координат.
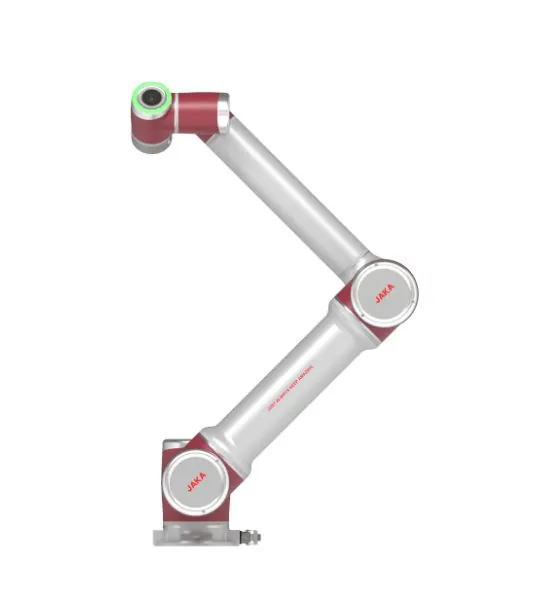
Ведение рукой хорошо подходит для обслуживания станков, перекладки, сборки. Для точных траекторий его обычно дополняют правкой координат на экране: рука человека не даёт ровной прямой линии. Какие режимы ведения есть у конкретной модели, написано в документации к ней. В каталоге эти функции для коботов отдельно не описаны, поэтому уточните у поставщика, есть ли ведение рукой у AUBO i5, JAKA Zu 7 или Elite Robots CS66 в вашей комплектации.
Отдельный случай: модели с силомоментным контролем. По каталогу такой контроль есть у Rokae xMate ER3 Pro: робот измеряет усилия при контакте с деталью. Для программиста это значит, что в программе можно задавать не только координаты, но и реакцию на сопротивление, например при вставке детали с малым допуском. Какие именно функции доступны в программной части, каталог не указывает это вопрос к поставщику.
Офлайн-программирование в симуляторе по 3D-модели ячейки
При офлайн-программировании программу готовят на компьютере в симуляторе. В него загружают 3D-модель робота, оснастки, детали и окружения, строят траектории, проверяют досягаемость и столкновения, оценивают время цикла. Готовую программу переносят на контроллер робота.
Главный плюс: робот продолжает работать, пока инженер готовит программу для новой детали. Это особенно ценно для сварки и обработки, где траектории длинные, а детали задаются чертежами. Второй плюс: проверка компоновки ещё до монтажа: видно, дотянется ли рука до всех точек и не заденет ли стойку.
Ограничение одно, но важное: модель никогда не совпадает с цехом идеально. Положение детали, оснастки и самого робота на месте отличается от чертежа, поэтому после переноса программы точки проверяют и корректируют на реальном оборудовании, а ячейку калибруют. Есть ли у производителя свой симулятор или модель поддерживается сторонними программами, каталог не указывает: это нужно выяснить до покупки.
Графическое и блочное программирование
Для коботов производители часто делают графический интерфейс на планшете или в браузере, где программу собирают из блоков: «двигаться в точку», «если сигнал → то», «повторить N раз», «открыть захват». В описании Dobot CR10A в каталоге сказано, что коботов обычно программируют через графический интерфейс, а типовые операции собирают без написания кода. Конкретный состав программной части этой модели всё равно нужно уточнить у поставщика.
Блочное программирование снижает порог входа: технолог без опыта программирования собирает простую программу за короткое обучение. Но у блоков есть предел. Сложная логика с десятками условий, обработкой ошибок и обменом данными становится громоздкой, и её проще написать текстом.
Скрипты и API для разработчиков
Многие контроллеры позволяют писать программы на текстовом языке производителя или управлять роботом извне через программный интерфейс (API, SDK). Это нужно, когда робот получает задания от системы учёта, работает с камерой технического зрения или встроен в линию с собственной логикой. Как связать робота с учётными системами, описано в статье об интеграции с WMS, MES и ERP.
Скриптами занимается инженер или интегратор. Перед покупкой спросите, какие языки и интерфейсы поддерживает контроллер, есть ли документация и примеры кода, нужна ли отдельная лицензия. Об уровнях ПО и лицензиях подробно: в статье о программном обеспечении робота.
Язык программирования для промышленных роботов
Единого языка нет: у каждого крупного производителя свой. Несколько общеизвестных примеров:
| Производитель | Язык или среда |
|---|---|
| KUKA | KRL (KUKA Robot Language) |
| ABB | RAPID |
| Fanuc | TP (программы пульта) и KAREL |
| Yaskawa | INFORM |
Эти бренды приведены для ориентира, в нашем каталоге сейчас модели китайских производителей. У них тоже свои среды и языки, и знание KRL или RAPID не переносится на другой контроллер напрямую. При этом базовые понятия общие: системы координат, точка инструмента (TCP), типы движений, входы и выходы, подпрограммы. Инженер, освоивший одного робота, переходит на другого быстрее, чем новичок.
Отсюда практический вывод: если на заводе уже есть роботы одного производителя, а вы берёте другого, заложите время на переобучение и проверьте, как новый контроллер обменивается сигналами с вашим оборудованием.
Что известно о моделях каталога
Каталог хранит характеристики и задачи моделей, а не описание их программного обеспечения. По программированию в нём есть немного:
| Модель | Что сказано в каталоге | Что уточнить у поставщика |
|---|---|---|
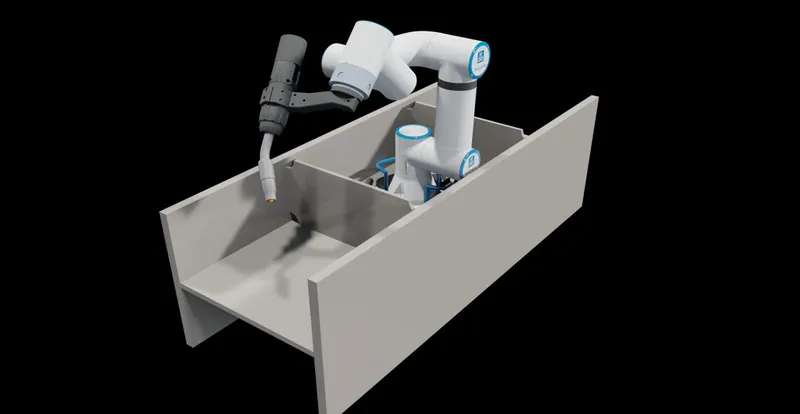
| CSCEC: сварочный робот с обучением указкой | Оператор проводит ручным указателем по шву, система автоматически распознаёт 3D-траекторию и планирует сварку | Материалы, толщины, способы сварки, время освоения |
| Rokae xMate ER3 Pro | Силомоментный контроль | Какие функции силового управления доступны в программе |
| Dobot CR10A | Коботов обычно программируют через графический интерфейс | Состав ПО, режимы обучения, язык интерфейса |
| AUBO i5, JAKA Zu 7, Elite Robots CS66 | Шестиосевые коботы для сборки и обслуживания станков | Ведение рукой, графический интерфейс, API |
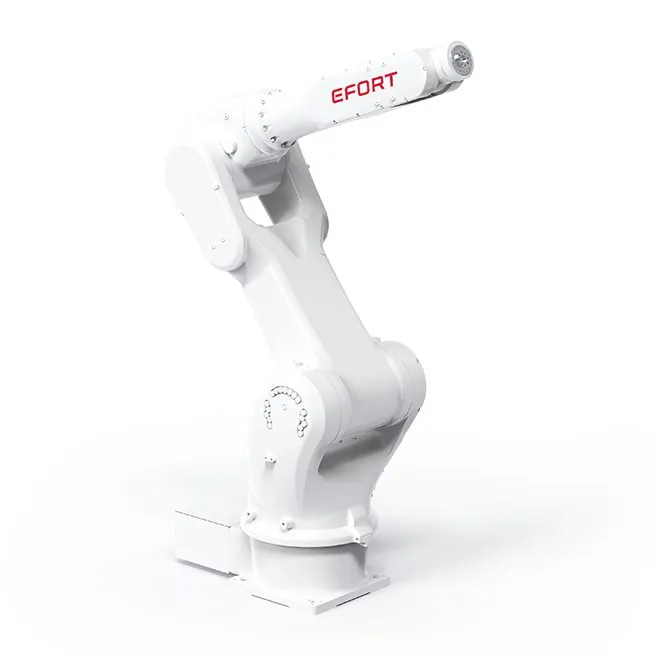
| Efort ER10-1600, Estun ER16-1600 | Шестиосевые роботы для сварки и технологических операций | Пульт, язык контроллера, офлайн-программирование, сварочные функции |
Сравнить коботы по нагрузке, вылету и повторяемости можно на странице сравнения коботов, сварочных роботов: в сравнении сварочных роботов.
Программирование сварочного робота
Сварочный робот сложнее в настройке, чем перекладчик: кроме траектории нужно задать технологию. В программу входят положение и угол горелки на каждом участке, скорость сварки, параметры сварочного источника, точки зажигания и гашения дуги, при необходимости колебания горелки поперёк шва. Сам робот не варит: по каталогу для Efort ER10-1600 нужны источник сварочного тока, механизм подачи проволоки, горелка и оснастка, фиксирующая заготовку.
Что важно при настройке сварочного робота:
- Оснастка решает многое. Повторяемость руки (у Efort ER10-1600 по каталогу ±0,05 мм, у Estun ER8-1450-H: ±0,08 мм) мало помогает, если деталь каждый раз лежит по-разному. Программу пишут под конкретное приспособление.
- Связь робота и источника. Нужно выяснить, как контроллер управляет сварочным источником и какие параметры можно менять из программы.
- Поиск и отслеживание шва. Если детали гуляют по размерам, нужны функции поиска шва или датчики слежения. Есть ли они в вашей комплектации, уточните у поставщика.
- Пробные детали. Режимы подбирают на образцах, проверяют шов и только потом запускают серию.
Для мелких серий и нестандартных узлов программирование под каждую деталь отнимает много времени. Поэтому появляются решения вроде сварочного робота CSCEC с обучением указкой: по каталогу оператор обводит шов ручным указателем, а система строит траекторию. Числовых характеристик (вылета, точности) у этой модели в каталоге нет, уточните их у поставщика. Подробнее о типах: в статьях о промышленных сварочных роботах и о сварочных роботах для строительства.
Программирование паллетирующего робота
У паллетайзера траектория простая, а основная работа: схема укладки. Нужно описать размер и массу короба или мешка, размер поддона, раскладку каждого слоя, чередование слоёв, высоту стопки, места подачи и забора. Для этого у паллетайзеров обычно есть мастер или генератор схем: технолог вводит размеры, а программа сама рассчитывает точки. Есть ли такой инструмент у конкретной модели, уточните у поставщика.
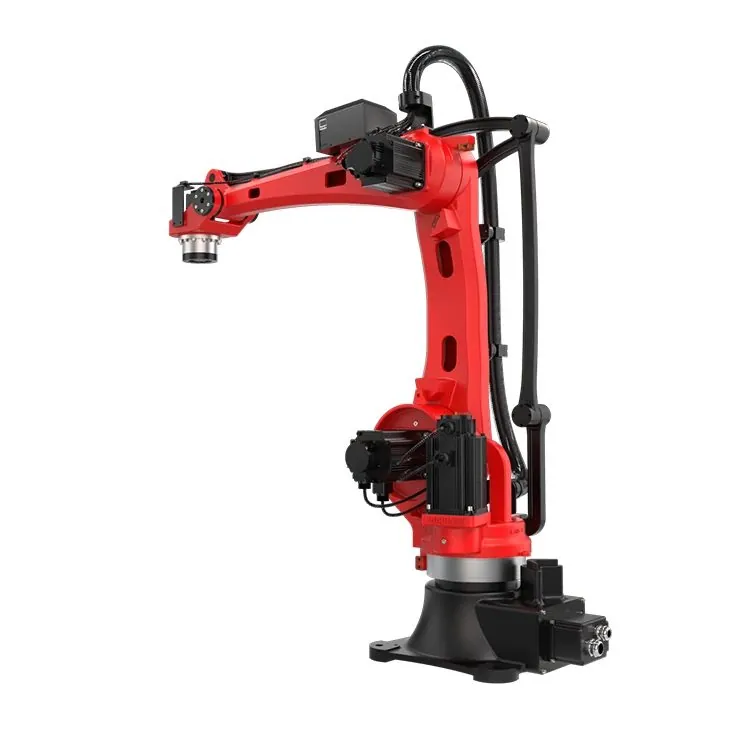
Пример из каталога: Borunte BRTIRPZ1825A: четырёхосевой паллетайзер с максимальной нагрузкой 25 кг и вылетом 1800 мм. Четыре оси означают, что груз перемещается по координатам и поворачивается вокруг вертикальной оси, а сложной ориентации в пространстве нет. Это упрощает программу. Нагрузка 25 кг включает захват, поэтому при вводе массы груза в программу учитывайте оснастку.
Другой подход: Dobot CR20A, коллаборативный робот на 20 кг, который в каталоге описан как основа готовых паллетизирующих решений Dobot. Высота паллетизации до 2100 мм указана для решения Dobot, а не для голой руки. Подробнее о типе: в статье о паллетирующих роботах.
Обучение программированию роботов: кто учит
Обучение персонала: часть проекта, а не бонус. Есть три основных источника.
- Поставщик или производитель. Базовый курс по эксплуатации и программированию конкретной модели. Хорошо, если обучение проходит на вашем роботе и вашей задаче, а не только на демостенде.
- Интегратор. Учит работать с готовой ячейкой: как сменить программу, поправить точки, сбросить ошибки, вызвать сервис. Интегратор знает логику, которую сам написал, поэтому его обучение ближе к реальной работе.
- Свой инженер. Со временем на предприятии появляется человек, который знает робота лучше всех и учит остальных. Его стоит отправить на углублённое обучение и дать время разобраться в документации.
Что спросить про обучение до подписания договора:
- сколько человек и каких ролей обучают, в каком объёме, на каком языке;
- есть ли документация на русском языке: руководство по эксплуатации, по программированию, по безопасности;
- на каком языке интерфейс пульта и программы;
- входит ли обучение в стоимость или оплачивается отдельно;
- что делать, если обученный сотрудник уволится: можно ли повторить обучение;
- кто правит программу после запуска и сколько это стоит;
- передаются ли исходные программы ячейки и с какими правами.
Как выбирать поставщика с учётом поддержки, разбирает статья как выбрать поставщика роботов.
Типичные ошибки
- Оставить программу «на интеграторе». Ячейка работает, пока не меняется продукт. Первая же новая деталь требует вызова специалиста. Учите своих людей хотя бы правке точек и выбору программ.
- Не получить исходники. Без исходных программ и резервных копий любой сбой контроллера превращается в долгий простой.
- Не делать резервные копии. После каждого изменения программу нужно сохранять с датой и описанием, чтобы можно было откатиться.
- Доверять симуляции без проверки. Офлайн-программу всегда проверяют на реальном оборудовании на малой скорости.
- Учить в отрыве от задачи. Общий курс без вашей детали и вашей оснастки быстро забывается.
- Игнорировать безопасность при обучении. Обучение ведением руки или с пульта проходит рядом с роботом, поэтому правила работы и аварийный останов оператор должен знать до первого запуска.
- Выбирать робота без проверки ПО. Удобство программирования стоит проверить на демонстрации с вашей задачей, а не по каталогу.
Общий обзор классов техники: в статьях о промышленных роботах и о коботах, а экономику проекта помогает оценить гайд по окупаемости.
Модели в каталоге
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
Частые вопросы
Какая программа нужна для программирования робота?
Обычно используют ПО производителя: интерфейс на пульте или планшете, иногда симулятор для компьютера. Сторонние симуляторы поддерживают не все модели. Для каждой модели состав ПО и лицензии уточняйте у поставщика: в каталоге эти данные не указаны.
Можно ли запрограммировать кобота без знания языков программирования?
Для простых операций часто да: многие коботы программируют ведением руки и графическими блоками. Для обмена данными с внешними системами и сложной логики всё равно нужен инженер, который знает язык контроллера или API.
Сложнее ли программировать сварочного робота?
Да, потому что кроме траектории задаются угол горелки, скорость и параметры сварочного источника, а результат сильно зависит от оснастки. Режимы подбирают на пробных деталях до запуска серии.
Подойдёт ли опыт работы с KUKA или ABB для китайского робота?
Общие понятия (системы координат, TCP, типы движений, входы и выходы) переносятся. Язык и интерфейс у каждого производителя свои, поэтому переобучение всё равно нужно, хотя и короче, чем с нуля.
Кто должен обучать персонал?
Базовое обучение проводит поставщик или производитель, работу с конкретной ячейкой показывает интегратор. Внутри компании полезно вырастить своего инженера, который будет поддерживать программы и учить новых сотрудников.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Робот для очистки солнечных панелей: как работает, где применяется, как выбратьРобот для очистки солнечных панелей: как работает без воды, где нужен на трекерных СЭС и…
 Уличный робот-подметальщик: как работает, где применяется, как выбратьРобот-подметальщик для паркингов, площадок и городских улиц: как работает, чем…Как внедрить робота: пилот, обучение персонала, запускКак внедрить робота на предприятии: цели и метрики, подготовка объекта, пилот, обучение…Настройка робота под задачу: оснастка, доработка, интеграторНужна ли доработка робота под производство или объект: три уровня настройки, оснастка…