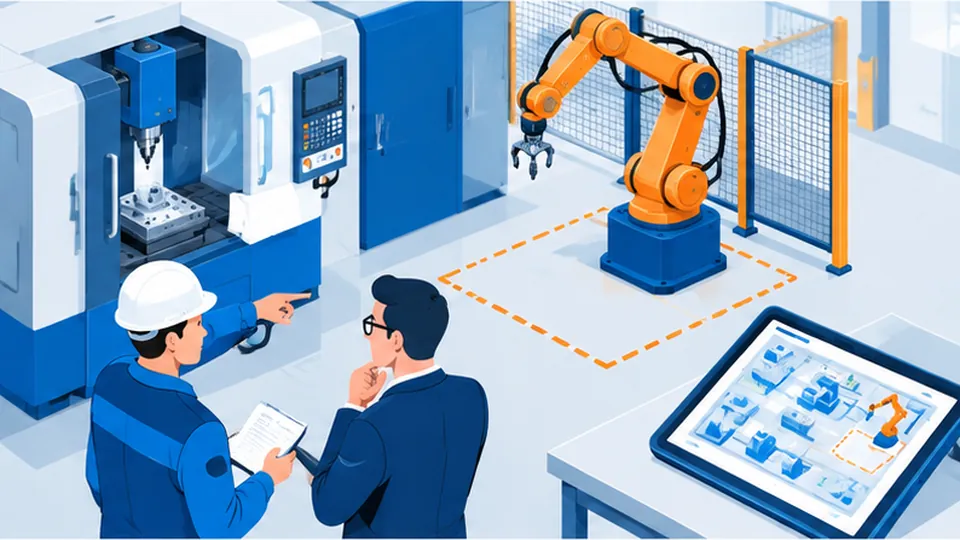
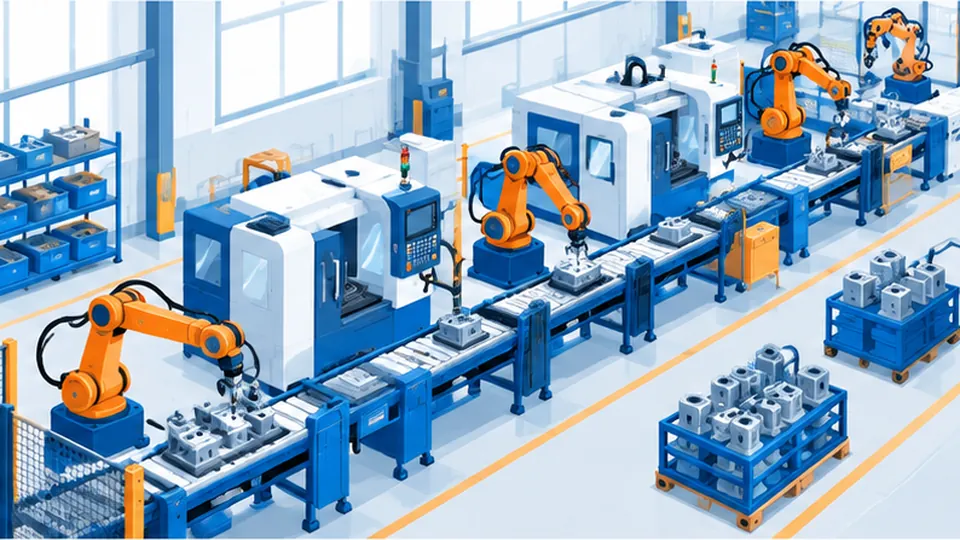
Роботизация производства начинается с одной операции. Сначала выбирают участок, где люди смену за сменой делают одно и то же: варят однотипный шов, укладывают короба на поддон, ставят заготовку в станок, возят тележки между участками. Туда ставят робота, проверяют результат на пилоте и только потом думают о следующем шаге. Попытка «роботизировать завод целиком» по проекту на бумаге обычно заканчивается дорогой и долгой перестройкой.
В статье разберём, чем роботизация отличается от автоматизации в целом, какие операции отдают роботу первыми, какие у неё плюсы и минусы, как идёт проект от обследования до запуска и что нужно знать о людях и деньгах. Примеры моделей и все цифры взяты из нашего каталога. Общий обзор класса техники есть в статье о промышленных роботах и коботах.
Чем роботизация отличается от автоматизации
Автоматизация: широкое понятие. К ней относятся конвейер, станок с ЧПУ, дозатор на линии, система учёта, датчики и программа, которая сама включает насос. Всё это убирает ручной труд или ручное управление, но каждое такое устройство делает ровно одну заложенную в него вещь.
Робот: частный случай автоматизации. Это программируемая машина, которую можно перенастроить на другую операцию без замены «железа». Шестиосевая рука сегодня варит один узел, а завтра после смены программы и оснастки варит другой. Мобильный робот возит тележки по одному маршруту, а после правки карты по другому. Гибкость: главное, ради чего роботизация и автоматизация производства идут вместе: жёсткая автоматика хороша для огромных серий одного изделия, робот выигрывает там, где номенклатура меняется.
На практике проекты смешанные. Робот почти никогда не работает один: ему нужны конвейер подачи, оснастка, датчики, ограждение и обмен данными с учётной системой.
Какие операции роботизировать первыми
Хороший первый кандидат повторяется много раз за смену, стандартизирован, тяжёл или вреден для людей и ограничен по месту, то есть его можно выделить в отдельную ячейку. Ниже пять направлений, с которых чаще всего начинают роботы для производства.
Сварка
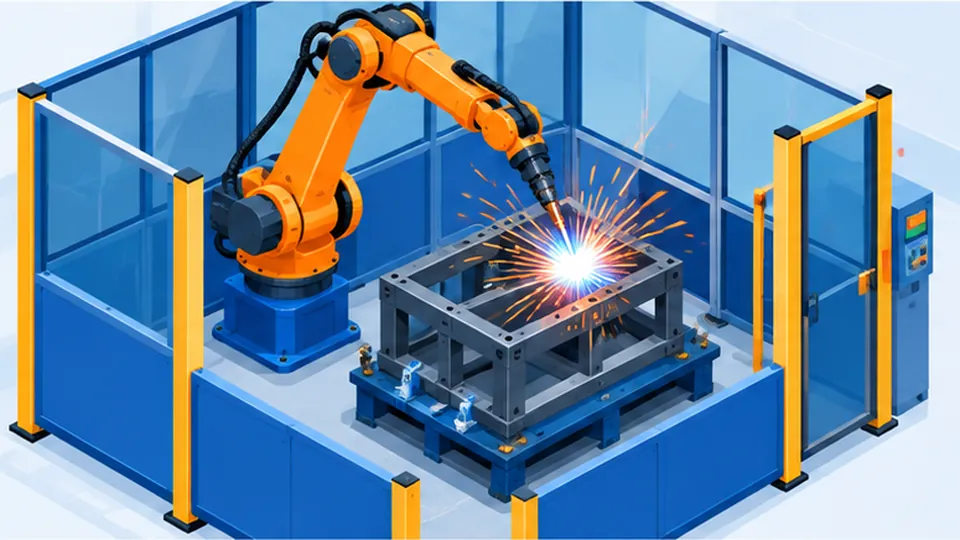
Роботизация сварочного производства оправдана там, где идут серии однотипных деталей и важна повторяемость шва. Робот ведёт горелку по запрограммированной траектории и держит угол. Сам манипулятор не варит: к нему добавляют источник тока, подачу проволоки, горелку и оснастку, которая фиксирует деталь. Всё вместе называют сварочной ячейкой.
Примеры из каталога:
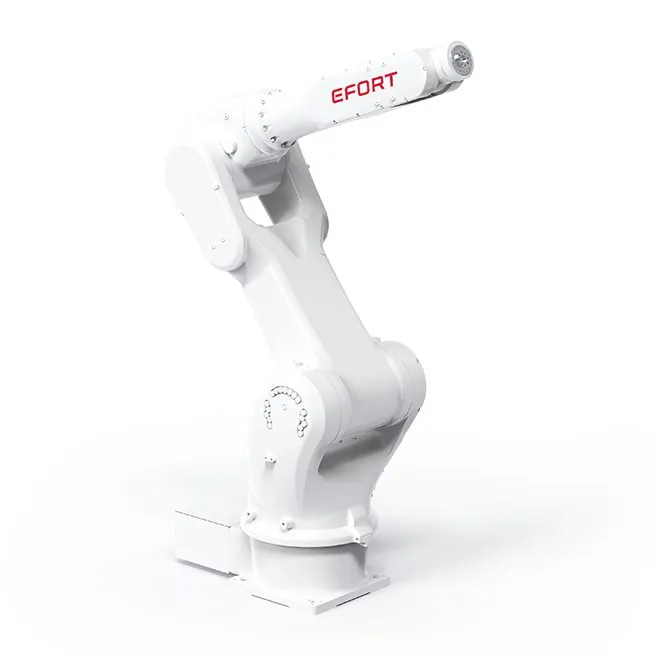
- Efort ER10-1600: шестиосевой робот на 10 кг с радиусом действия 1640 мм и повторяемостью ±0,05 мм, задачи по каталогу: дуговая сварка, обслуживание станков, перекладка деталей.
- Estun ER16-1600: сварочный робот для сварки, дозирования и обработки. Грузоподъёмность, радиус, повторяемость и масса в каталоге не указаны, уточняйте у поставщика.
Промышленный сварочный робот работает на скоростях, при которых нужно ограждение или другая защита людей. Подробности о составе ячейки: в статье о сварочных роботах, модели рядом: в сравнении сварочных роботов.
Паллетизация и упаковка
Конец упаковочной линии: частая точка входа. Здесь люди поднимают одинаковые короба или мешки и укладывают их слоями на поддон. Задача хорошо формализуется: схема слоёв, тип тары и позиция поддона известны заранее.
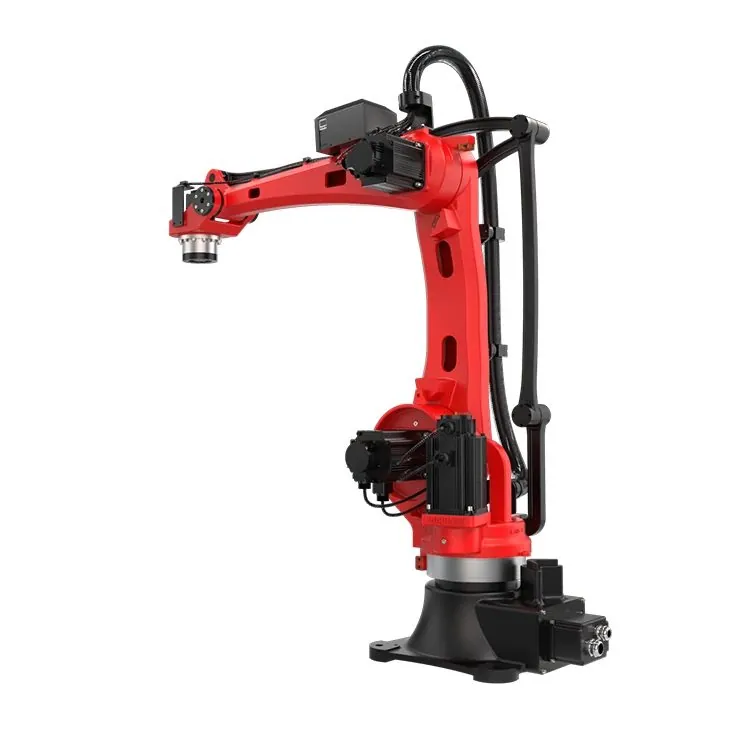
- Borunte BRTIRPZ1825A: четырёхосевой паллетайзер, максимальная нагрузка 25 кг, вылет 1800 мм, для коробов и мешков.
- Borunte BRTIRPZ3013A: тяжёлый четырёхосевой паллетайзер на 130 кг с вылетом 3020 мм.
- Dobot CR20A: коллаборативный робот на 20 кг с радиусом 1700 мм, в решении Dobot высота паллетизации до 2100 мм.
Нагрузка паллетайзера включает массу захвата, поэтому рабочий груз всегда меньше паспортной цифры. Как выбрать между классическим паллетайзером и коботом, описано в статье о паллетирующих роботах.
Обслуживание станков
Загрузка заготовки в станок и выгрузка детали: монотонная работа, которая привязывает оператора к одному месту. Кобот у станка освобождает человека для наладки, контроля и работы на нескольких станках сразу.
- Dobot CR10A: кобот на 10 кг с радиусом 1300 мм, повторяемость ±0,03 мм, степень защиты IP54; задачи по каталогу: упаковка, укладка, обслуживание станков.
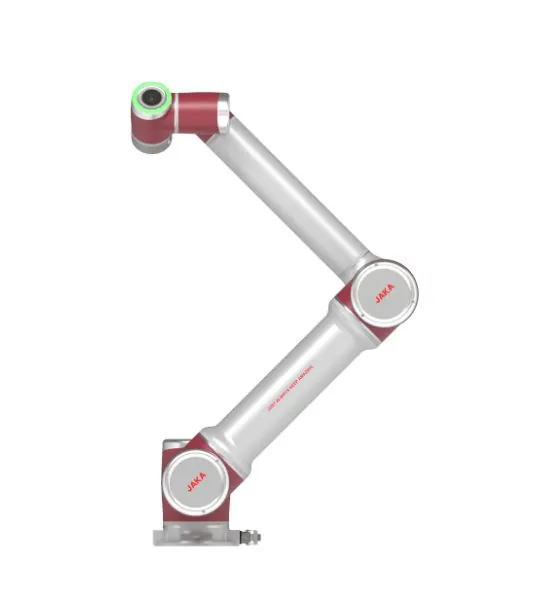
- JAKA Zu 7: кобот на 7 кг, радиус 819 мм, повторяемость ±0,02 мм, масса 22 кг.
Коботы работают рядом с людьми без жёсткой клетки, если это допускает оценка рисков для конкретной ячейки: острый инструмент, тяжёлая заготовка или высокая скорость могут потребовать дополнительной защиты. Подробно о классе: в статье о коботах.
Перекладка и сборка
Перенос деталей между лотками, конвейерами и приспособлениями, подача деталей на сборку, установка мелких узлов: ещё одна группа операций для коботов. Здесь важна точность возврата в точку и возможность быстро перепрограммировать руку при смене изделия. JAKA Zu 7 в каталоге описан именно для сборки и перекладки, Efort ER10-1600: в том числе для перекладки деталей между операциями. Подойдёт ли конкретная модель под вашу деталь, проверяют на пробной операции, а захват и оснастку часто приходится проектировать отдельно. Об этом статья об адаптации робота под задачу.
Внутрицеховой транспорт: AMR и погрузчики
Подвоз материалов к линиям и вывоз готовой продукции съедают много времени. Мобильные роботы берут эти перевозки на себя:
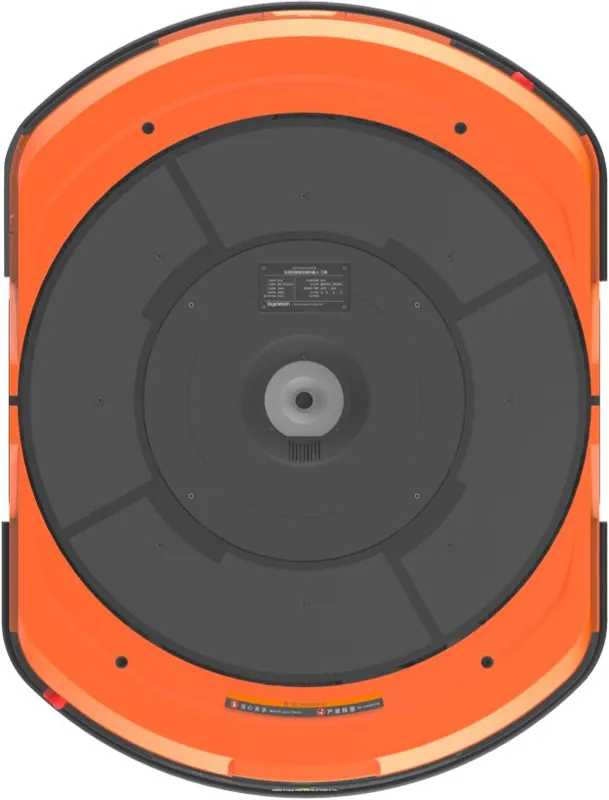
- Quicktron M100: подъёмный AMR на 1000 кг с QR-навигацией, работает до 7,5 ч, задачи включают производственную логистику. Нужна сетка QR-кодов на полу.
- ForwardX Max 1500-L Slim: низкопрофильный подъёмный AMR на 1500 кг, высота робота 245 мм, обнаруживает препятствия в движении. Скорость и время работы в каталоге не указаны, уточняйте у поставщика.
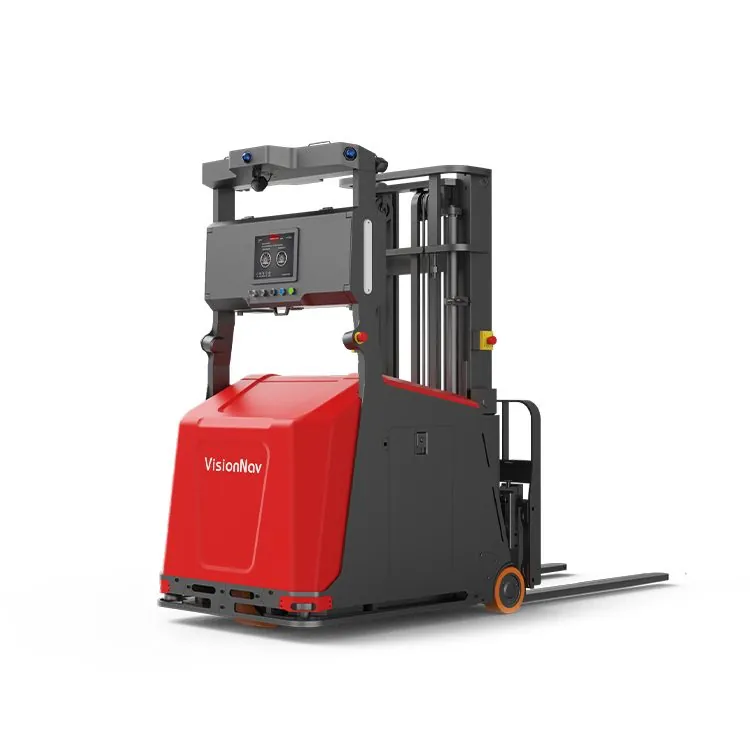
- VisionNav VNP15: автономный штабелёр с противовесом на 1500 кг, высота подъёма 3 м (опционально до 4,5 м), скорость 1,5 м/с.
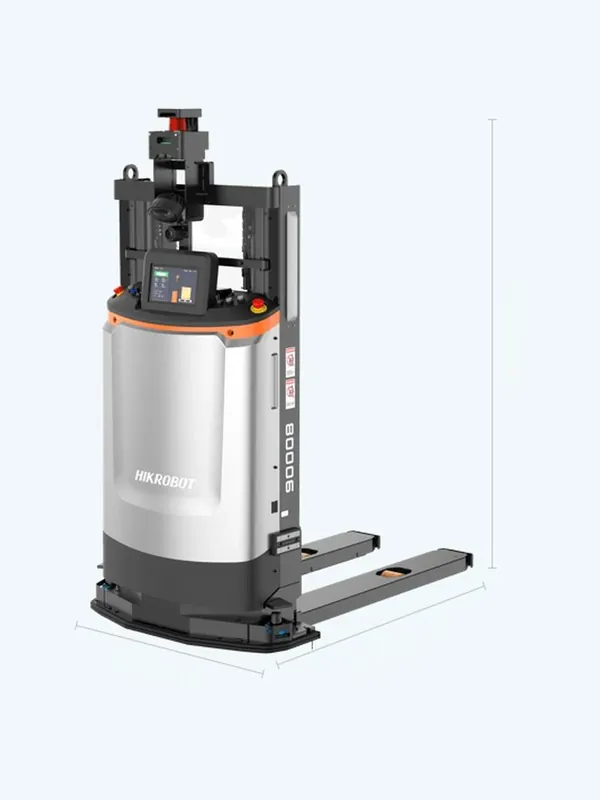
- Hikrobot MR-F4-1000-C: автономный погрузчик-штабелёр на 1000 кг, высота подъёма 2081 мм, скорость 1,0 м/с с грузом.
Тележки и стеллажи возят AMR, паллеты: автономные погрузчики. Подробнее в статьях об AMR-тележках и об автономных погрузчиках.
Преимущества и недостатки роботизации производства
Честный список помогает не завысить ожидания. Цифры эффекта зависят от вашего участка, поэтому здесь только качественные доводы.
Плюсы:
- Стабильное качество. Робот повторяет одну траекторию, шов и укладка получаются одинаковыми от первой детали до последней.
- Снятие тяжёлой и вредной работы. Подъём коробов, сварочный дым, монотонная загрузка станка уходят от людей.
- Работа в несколько смен. Робот не устаёт, а для мобильных машин заряд планируется по графику.
- Предсказуемый такт. Время цикла известно, его проще планировать.
- Гибкость. Робота можно перепрограммировать под новое изделие, в отличие от жёсткой автоматики.
- Данные. Робот и система управления пишут журналы, по которым видно выработку и простои.
Минусы:
- Вложения не ограничиваются роботом. Ячейка включает оснастку, захват, ограждение, конвейер, программирование и монтаж.
- Нужна стабильность процесса. Если детали приходят с разбросом размеров или упаковка каждый день новая, робот будет останавливаться.
- Нужны люди другой квалификации. Наладчик, программист ячейки и сервисная служба.
- Простой при поломке. Если на участке один робот и нет запасной схемы, авария останавливает поток.
- Требования к помещению. Пол под мобильных роботов, основание под тяжёлую руку, место под ограждение, питание и связь.
- Срок выхода на режим. Пилот и отладка занимают время, сразу полной выработки ждать не стоит.
Недостатки роботизации производства в основном организационные. Техника обычно делает то, что обещано в паспорте, а проект буксует из-за неготового процесса или отсутствия ответственного.
Как идёт проект роботизации
Последовательность почти всегда одна и та же. Подробный план с чек-листами: в статье о внедрении робота.
- Обследование. Описывают операции, считают повторы за смену, замеряют время цикла, фиксируют брак и простои. Проверяют геометрию участка, пол, питание, связь, потоки людей и техники.
- Выбор операции. Из списка выбирают одну, которая повторяется, стандартизирована и даёт понятный эффект. Фиксируют метрики до внедрения: без исходных значений результат не доказать.
- Подбор модели. Сверяют массу детали вместе с захватом, нужный вылет, точность, условия среды. Для тележек и паллет: грузоподъёмность, высоту подъёма, ширину проходов. Помогают сравнения коботов, паллетайзеров и AMR.
- Интегратор. Манипулятор без оснастки, программы и защиты не работает. Интегратор проектирует ячейку, подбирает захват, пишет программу, отвечает за безопасность и пусконаладку. Если нужен обмен данными с учётом, задачи, статус и выработку передают в складскую или производственную систему: об этом статья об интеграции робота с WMS, MES и ERP.
- Пилот. Робот работает на реальных деталях в ограниченном режиме. Записывают выработку, остановки, брак и замечания операторов. По итогам решают: масштабировать, доработать или отказаться.
- Запуск. Переводят участок в рабочий режим, утверждают инструкции, график обслуживания и запас расходников.
- Масштабирование. Следующую операцию выбирают по опыту первой: что сработало, где ошиблись в оценке.
Если предприятие небольшое и опыта нет, начинайте с одного кобота или одного паллетайзера. Как это сделать на участке малого цеха, описано в статье о роботах для малого и среднего производства.
Люди и обучение
Вместе с участком меняется и работа людей. Оператор, который вручную ставил заготовку, становится тем, кто загружает магазин заготовок, следит за роботом и снимает остановки. Сварщик переходит к наладке программ и контролю швов. Под эти роли нужно заранее определить, кто именно будет работать с ячейкой.
Что обычно входит в обучение:
- безопасная работа рядом с роботом и аварийная остановка;
- запуск, остановка, смена программы и снятие типовых ошибок;
- обслуживание: осмотр, чистка, замена расходников;
- для наладчиков: правка траекторий и обучение новым точкам;
- для мобильных роботов: работа с картой, зарядкой и системой заданий.
Объём обучения, языки интерфейса и документации уточните у поставщика до договора. Хорошая практика: назначить на участок ответственного, который участвовал в пилоте и знает, как ячейка вела себя на старте. Людей стоит предупредить заранее и объяснить, какие операции уходят к роботу и кем они станут на участке: это снимает сопротивление.
Деньги: окупаемость, аренда и лизинг
Большинство производителей не публикуют цены; цену называет поставщик в коммерческом предложении. В нашем каталоге цен тоже нет. Поэтому экономику считают под конкретный участок: что стоит ячейка целиком, сколько рабочих часов она снимает, как меняются брак и простои. Методика и пример расчёта: в статье об окупаемости робота.
Платить всю сумму сразу не обязательно. Варианты финансирования разобраны в статьях о лизинге роботов и об аренде или покупке робота. Аренда удобна для пилота, когда нужно проверить гипотезу без крупной покупки. Лизинг подходит, когда решение уже принято.
Господдержка
Роботизация производства в России может проходить с участием мер поддержки промышленности. Их состав и условия меняются, поэтому проверьте действующие федеральные и региональные меры поддержки промышленности на дату проекта. Условия программ обычно требуют заранее подготовленного обоснования, так что расчёт окупаемости и описание проекта пригодятся и здесь.
Модели в каталоге
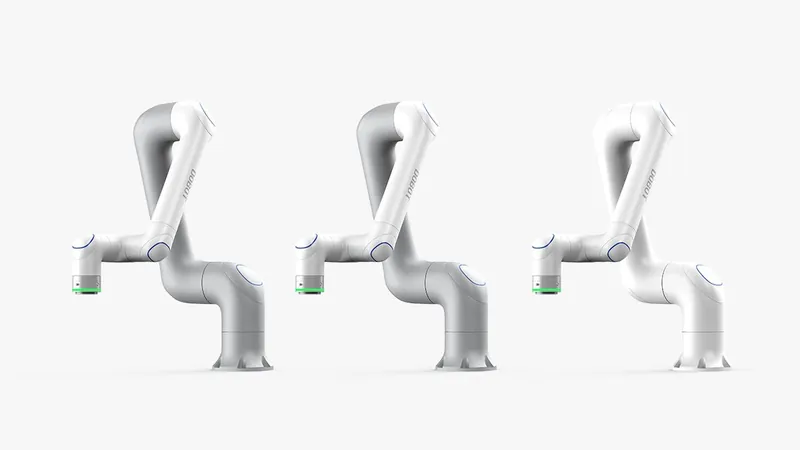
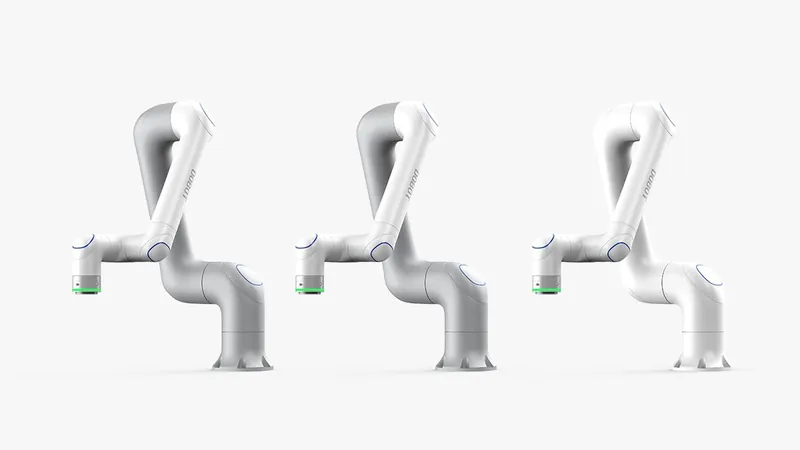
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
Частые вопросы
С какой операции лучше начать роботизацию производства?
С той, что повторяется много раз за смену, стандартизирована и ограничена по месту. Чаще всего это паллетизация в конце линии, обслуживание станка, серийная сварка однотипных деталей или перевозка тележек между участками.
Что выбрать для первого проекта: кобот или промышленный робот?
Кобот проще поставить рядом с людьми, если оценка рисков это допускает, и проще перенести на другой участок. Промышленный робот нужен, когда требуются большая нагрузка, высокая скорость или тяжёлый инструмент, но ему обычно нужно ограждение. В каталоге коботы: это, например, Dobot CR10A на 10 кг и JAKA Zu 7 на 7 кг, а для сварки: Efort ER10-1600 и Estun ER16-1600.
Можно ли роботизировать сварку при мелких сериях?
Можно, если детали повторяются и есть оснастка, которая фиксирует их одинаково. Время на перепрограммирование и смену оснастки нужно сравнить с временем сварки серии. Это проверяют на пилоте на ваших деталях.
Нужен ли интегратор, если робот уже куплен?
Почти всегда да. Рука без захвата, программы, защиты и связи с оборудованием не работает. Интегратор проектирует и запускает ячейку целиком, а поставщик робота отвечает за сам манипулятор.
Сколько стоит роботизация участка?
Цен производители обычно не публикуют, их называет поставщик в коммерческом предложении. Стоимость участка складывается из робота, оснастки, захвата, ограждения, программирования и монтажа, поэтому её считают под конкретную задачу.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Автоматизация и роботизация склада: с чего начатьРоботизация склада по шагам: где теряется время, какие роботы закрывают перевозку…
 Роботы для фулфилмента и маркетплейсовРоботы для фулфилмента и маркетплейсов: комплектация, хранение ящиков, сортировка и…
 Промышленные роботы и коботы: сварка, паллетирование, сборкаПромышленные роботы и коботы для производства: сварка, паллетирование, сборка. Как…
 Промышленный сварочный робот: как работает, где применяется, как выбратьСварочные роботы для производства: из чего состоит сварочная ячейка, где применяется…