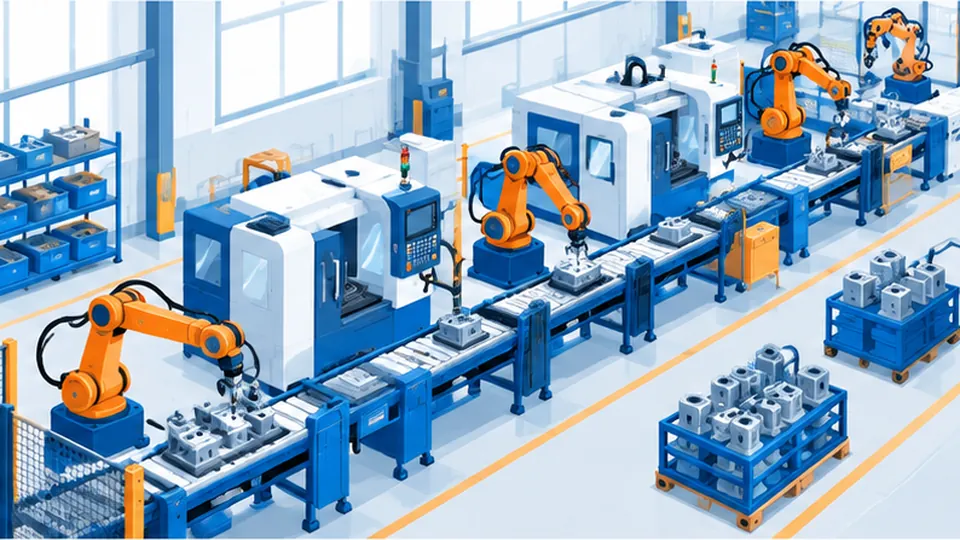
Промышленные роботы это программируемые манипуляторы, которые многократно и без усталости выполняют одну и ту же операцию: сваривают шов, перекладывают деталь, складывают короба на паллету. Для российского производства сегодня важны два класса: классические роботы в ограждении и коллаборативные роботы (коботы), которые могут работать рядом с человеком. Китайские производители выпускают оба класса, и в каталоге есть модели от лёгких коботов на 3 кг до паллетайзера на 130 кг.
В этом обзоре разберём, как устроена такая техника, какие типы есть в каталоге, где она даёт эффект, а где не подойдёт. Покажем, как выбирать модель по нагрузке, вылету и повторяемости, как прикинуть окупаемость и что учесть при покупке в Китае. Модели и характеристики взяты из каталога сайта, цены уточняются запросом у поставщика.
Что такое промышленный робот и чем кобот отличается от классического
Промышленный робот состоит из манипулятора (руки с шестью или четырьмя осями), контроллера и инструмента на конце: захвата, сварочной горелки, присоски. Оператор задаёт траекторию один раз, дальше робот повторяет её с точностью, которая у моделей каталога измеряется долями миллиметра. Это называется повторяемостью: насколько точно рука возвращается в заданную точку.
Классический робот работает быстро и поднимает много, но по правилам безопасности его нужно отгородить: ограждение, световые барьеры, блокировки двери. Кобот устроен иначе. Он чувствует контакт, останавливается при столкновении и допускает работу человека рядом, если оценка рисков конкретного места это разрешает. Взамен кобот обычно медленнее и поднимает меньше.
Поэтому выбор не сводится к «что лучше». Для тяжёлых грузов и скоростной сварки подходят классические роботы, для сборки, обслуживания станков и мелких партий: коботы. А паллетизация встречается в обоих вариантах, и именно здесь выбор зависит от нагрузки и свободного места.
Из чего состоит роботизированная ячейка
Покупая «робота», вы на деле покупаете ячейку: законченное рабочее место. Манипулятор в ней лишь одна из частей, и понимание остальных помогает заранее заложить бюджет и сроки.
- Манипулятор и контроллер. Рука с приводами и шкаф или блок управления, где хранятся программы. У коботов контроллер часто компактный и подключается к пульту-планшету.
- Инструмент. Захват, присоска, сварочная горелка, дозатор. Инструмент подбирают под изделие, и его масса вычитается из нагрузки робота.
- Подача и отвод. Конвейер, лоток, стол с упорами, паллетная станция. Робот должен получать деталь каждый раз в одном положении, иначе нужна зрительная система.
- Безопасность. Ограждение с блокировкой двери, световой барьер, кнопка аварийной остановки. Для кобота состав зависит от оценки рисков.
- Технологическое оборудование. Для сварки: источник тока и подача проволоки, для паллетизации: конвейер и стретч-обмотчик, для обслуживания станка: сам станок с автоматической дверью.
- Программа и обучение. Настройка траекторий, логики и обмена сигналами со станком или линией, а также обучение операторов.
Такой подход объясняет, почему цена ячейки заметно выше цены одной руки. Если поставщик называет цену только манипулятора, попросите расписать остальное: инструмент, ограждение, наладку, обучение.
Коботы: сборка, обслуживание станков, лёгкая переноска
Коботы нужны там, где задачу нельзя полностью отделить от человека или где она часто меняется. Типовые сценарии из каталога: сборка, перекладка деталей, обслуживание станков, упаковка, лабораторная автоматизация. Такой робот занимает место на столе или на подставке, а программируется обычно «обучением руками»: оператор проводит руку по нужной траектории, робот её запоминает.
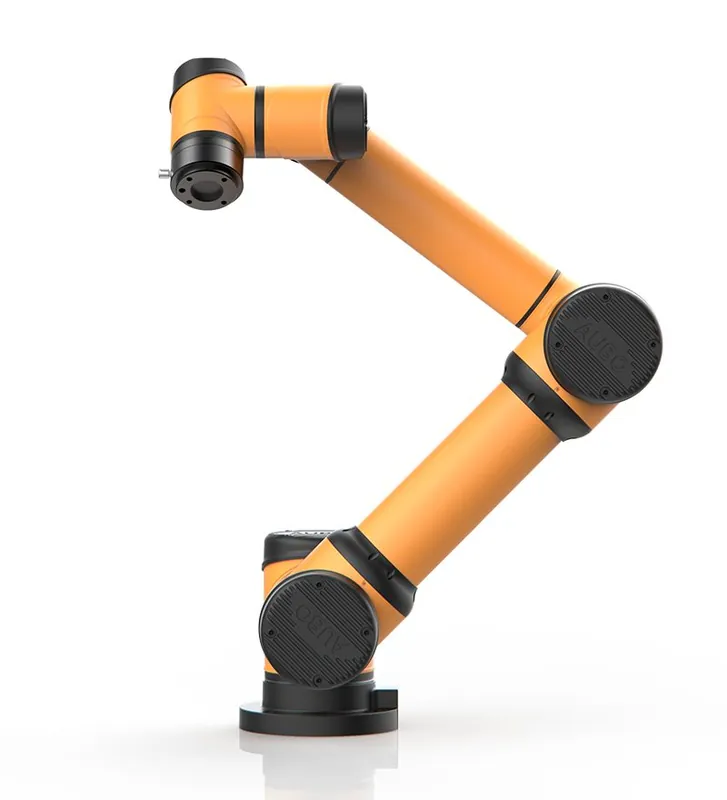
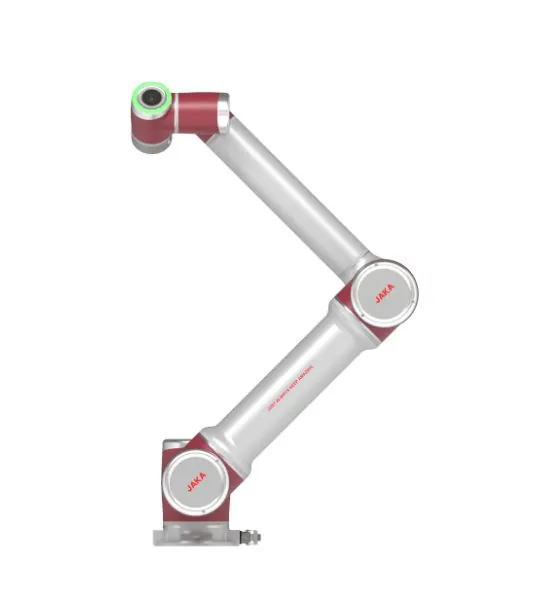
Примеры коботов с нагрузкой от 3 до 10 кг (все модели: в каталоге коботов). Dobot CR10A поднимает 10 кг при радиусе 1300 мм и имеет защиту IP54. JAKA Zu 7 заявлен с повторяемостью ±0,02 мм при массе 22 кг. AUBO i5 работает с нагрузкой 5 кг и радиусом 886,5 мм и тоже заявлен с повторяемостью ±0,02 мм: у этих двух моделей лучшее значение повторяемости среди перечисленных коботов. Остальные модели, Elite CS66, Elfin E05 и Rokae xMate ER3 Pro, закрывают нагрузки от 3 до 6 кг: сборку, пайку, электронику и лабораторные задачи.
Подробный разбор принципа работы, ограничений и выбора: в статье Коллаборативный робот, а таблицу параметров всех моделей вы найдёте в сравнении коботов.
Главное ограничение кобота: полезная нагрузка. В указанные килограммы входит и вес захвата, поэтому на деталь остаётся меньше. Второе ограничение: скорость: если от линии нужен максимальный темп, кобот может не успевать.
Роботы для сварки: стабильный шов вместо ручного труда
Сварочный робот держит горелку, ведёт её вдоль шва с заданной скоростью и сохраняет вылет электрода. Для серийных деталей это даёт одинаковое качество шва, а сварщик освобождается от монотонной работы и занимается подготовкой и контролем. Чаще всего такие роботы применяют для дуговой сварки: рамы, кронштейны, металлоконструкции, ёмкости.
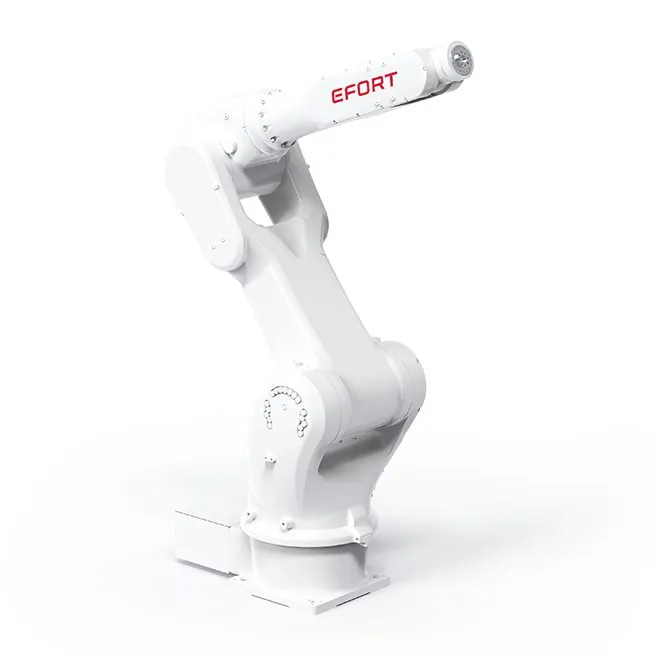
Примеры из каталога. Efort ER10-1600: шестиосевой робот на 10 кг с радиусом 1640 мм и повторяемостью ±0,05 мм, масса 185 кг. Estun ER8-1450-H: на 8 кг, радиус 1445 мм, ±0,08 мм, заявлен для дуговой сварки, нанесения материалов и аддитивного производства. Estun ER16-1600: предназначен для сварки, дозирования и обработки; грузоподъёмность, радиус и повторяемость в официальных материалах подтвердить не удалось, уточняйте у поставщика.
Нагрузка 8–10 кг на сварочном роботе объяснима: он держит не деталь, а горелку с подачей проволоки. Но робот сам по себе шов не варит. Нужны источник сварочного тока, подача проволоки, позиционер или оснастка, фиксирующая деталь, и программа под конкретное изделие. Подробнее: в статье про сварочные промышленные роботы и в сравнении моделей для сварки.
Ограничение сварки на роботе: точность подготовки деталей. Если заготовки приходят с разбросом по зазору, шов получается нестабильным, и придётся добавлять датчики слежения за швом или улучшать подготовку. Для единичных и разнородных изделий ручная сварка нередко экономичнее.
Паллетайзеры: укладка коробов и мешков
Паллетизация: одна из самых понятных задач для автоматизации. Короба идут по конвейеру, робот захватывает их по одному или слоем и укладывает на паллету по заданной схеме. Человек освобождается от тяжёлого однообразного труда, а паллеты получаются ровными и устойчивыми.
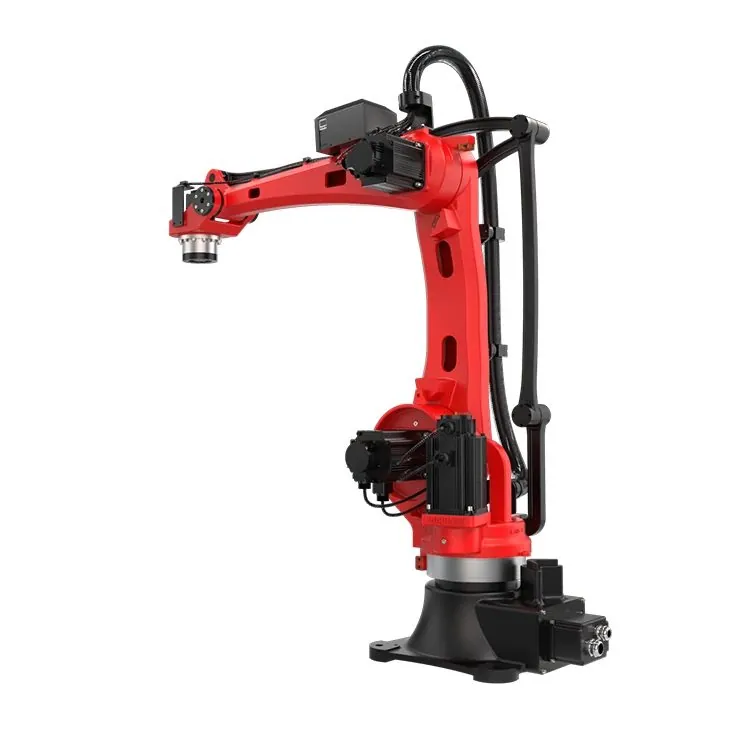
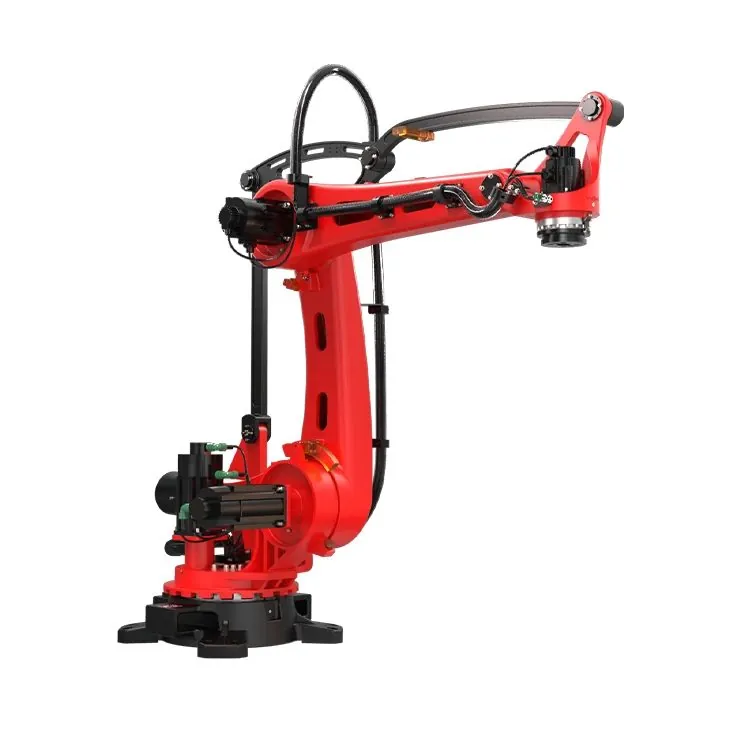
Примеры из каталога для разных весовых классов. Borunte BRTIRPZ1825A: четырёхосевой паллетайзер на 25 кг с вылетом 1800 мм для коробов и мешков. Dobot CR20A: коллаборативный робот на 20 кг с радиусом 1700 мм; в готовом решении Dobot максимальная высота паллетизации: до 2100 мм. Borunte BRTIRPZ3013A: тяжёлый полностью сервоприводной паллетайзер на 130 кг с вылетом 3020 мм.
Разница между ними: в подходе. Паллетайзеры Borunte работают в ограждении и подходят для линий с высоким темпом и тяжёлыми грузами. Dobot CR20A может стоять без жёсткого ограждения, если оценка рисков это допускает, и подойдёт там, где упаковка небольшая и место ограничено. Разбор принципов и выбора: в статье про паллетайзеры, цифры по трём моделям: в сравнении.
Ограничения паллетизации касаются продукции: нестандартные короба, мешки с плывущей формой, смешанные паллеты усложняют захват и алгоритм укладки. Для типовых коробов задача решается просто, для разнородных нужна зрительная система и более сложная настройка.
Где применяются промышленные роботы: конкретные объекты и задачи
Если смотреть не на тип, а на объект, картина получается такой.
- Металлообработка. Кобот или классический робот загружает заготовки в станок и снимает готовые детали. Станок работает без простоев на смену персонала, а оператор занимается настройкой. Задача «обслуживание станков» указана в каталоге у большинства коботов.
- Сварочные участки. Серийные металлоконструкции, рамы, кронштейны. Робот с горелкой заменяет ручную сварку там, где изделие повторяется.
- Сборка и электроника. Лёгкие коботы с высокой повторяемостью собирают узлы, ставят винты, выполняют пайку и точные операции на небольших рабочих местах.
- Конец линии. Упаковка и паллетизация готовой продукции: пищевые производства, бытовая химия, строительные смеси, напитки.
- Склады и распределительные центры. Паллетайзеры ставят на конвейер сортировки; о таких проектах читайте в статьях Роботизация склада и Роботы для фулфилмента.
- Лаборатории. Лёгкие коботы вроде Rokae xMate ER3 Pro заявлены для лабораторной автоматизации.
Для небольших предприятий, где один и тот же робот приходится переставлять между операциями, у нас есть отдельная статья: Роботы для малого и среднего производства.
Модели каталога в одном месте
Таблица помогает сориентироваться в нагрузках и вылетах. Данные приведены по каталогу; прочерк означает, что показатель в каталоге не указан.
| Тип | Модель | Нагрузка | Радиус или вылет | Повторяемость |
|---|---|---|---|---|
| Кобот | Rokae xMate ER3 Pro | 3 кг | 1010 мм | ±0,03 мм |
| Кобот | AUBO i5 | 5 кг | 886,5 мм | ±0,02 мм |
| Кобот | Elfin E05 | 5 кг | 800 мм | ±0,03 мм |
| Кобот | Elite CS66 | 6 кг | 914 мм | ±0,03 мм |
| Кобот | JAKA Zu 7 | 7 кг | 819 мм | ±0,02 мм |
| Кобот | Dobot CR10A | 10 кг | 1300 мм | ±0,03 мм |
| Сварка | Estun ER8-1450-H | 8 кг | 1445 мм | ±0,08 мм |
| Сварка | Efort ER10-1600 | 10 кг | 1640 мм | ±0,05 мм |
| Сварка | Estun ER16-1600 | не указана | не указан | не указана |
| Паллетайзер | Dobot CR20A | 20 кг | 1700 мм | ±0,05 мм |
| Паллетайзер | Borunte BRTIRPZ1825A | 25 кг | 1800 мм | не указана |
| Паллетайзер | Borunte BRTIRPZ3013A | 130 кг | 3020 мм | не указана |
Обратите внимание на логику: чем выше нагрузка, тем больше вылет и масса, но и тем строже требования к основанию, ограждению и безопасности. Для паллетайзеров повторяемость обычно не главный параметр: важнее вылет, высота укладки и скорость цикла.
Что робот не сделает: честные ограничения
Робот не решает проблем, которые есть на участке до его установки. Хаотичная подача деталей, нестабильное качество заготовок, отсутствие фиксации: всё это придётся навести в порядок, иначе робот будет простаивать.
Ещё несколько ограничений, которые стоит учесть заранее.
- Гибкость. Робот выполняет то, чему его научили. Смена изделия означает переналадку: новая траектория, новый захват, иногда новая оснастка. Для коботов это быстрее, для классических роботов дольше.
- Полезная нагрузка. Указанные килограммы включают вес захвата. Реальная нагрузка на деталь меньше.
- Обвязка. Сам манипулятор: часть стоимости проекта. Добавляются захват или горелка, ограждение, конвейеры, контроллеры, программирование и обучение персонала.
- Безопасность. Даже у кобота риски оценивает человек: заострённая деталь или горячий инструмент делают работу рядом с оператором опасной. Требования к безопасности роботов и роботизированных ячеек изложены в международном стандарте ISO 10218, а для коллаборативной работы: в технической спецификации ISO/TS 15066. Действующие редакции и российские аналоги уточняйте у интегратора; оценку рисков на месте проводит он или специалист по охране труда.
- Сервис и запасные части. Для техники из Китая это нужно проговорить с поставщиком до покупки; подробности: в гайде Гарантия, сервис и запчасти для китайских роботов.
С чего начать пилотный проект
Рассуждать о роботизации в целом можно долго, а пилот даёт ответ на конкретный вопрос: работает ли именно эта связка «робот плюс ваше изделие» в вашем цехе. Хороший пилот ограничен по масштабу и измерим.
- Выберите одну операцию. Не весь цех, а один станок, одну сварочную позицию или одну паллетную станцию. Операция должна быть стабильной и понятной.
- Зафиксируйте базовые показатели. Сколько изделий в смену делает человек, какой процент брака, сколько стоит час работы участка. Без этого вы не сможете сравнить результат.
- Запросите предложение у поставщика с составом ячейки. Робот, инструмент, ограждение, наладка, обучение. Попросите указать, что входит в гарантию и как организован сервис.
- Проверьте деталь на образцах. Если возможно, отправьте поставщику реальные заготовки или чертежи, чтобы он подтвердил захват и траекторию. Для сварки полезно показать образцы швов и допуски по зазорам.
- Обучите двух-трёх сотрудников. Один человек, знающий робота, это риск. Нужны оператор, технолог и тот, кто может заменить их в отпуск.
- Измерьте результат через месяц-два. Сравните выработку, брак, простои. Если цифры подтверждают гипотезу, тиражируйте решение на соседние операции.
Подробнее о запуске, обучении и распределении ролей: в гайде Как внедрить робота: пилот, обучение персонала, запуск.
Типичные ошибки при выборе
Проекты чаще буксуют не из-за самого робота, а из-за решений, принятых до покупки.
- Выбор по максимальной нагрузке. Берут самую мощную модель «с запасом», хотя задаче хватило бы лёгкого кобота. Лишняя масса и вылет означают более дорогое основание и более строгие требования к безопасности.
- Игнорирование веса захвата. Нагрузку считают по детали, а захват и оснастку забывают. В итоге робот работает на пределе и быстрее изнашивается.
- Нестабильная заготовка. Робот ожидает деталь в одном положении. Если она лежит как попало, нужна зрительная система или доработка подачи, и стоимость проекта растёт.
- Нет владельца проекта. Если за робота никто не отвечает, после ухода интегратора он простаивает. Назначьте ответственного технолога заранее.
- Экономия на обучении. Персонал, который не понимает логику робота, вызывает специалиста на любую мелочь, и простои съедают экономию.
- Покупка без обсуждения сервиса. Запасные части и выезд инженера лучше согласовать в контракте, а не после первой поломки.
Если вы сомневаетесь между коботом и классическим роботом, попросите поставщика сделать расчёт цикла: сколько изделий в час получится на каждом варианте с вашим захватом и вашей траекторией. Такой расчёт избавляет от выбора «на глаз»; условия, на которых поставщик его делает, оговорите заранее.
Как выбрать направление автоматизации
Начинайте не с модели, а с операции. Хорошая первая задача для робота отвечает пяти признакам: операция повторяется сотни раз за смену, занимает ручной труд, имеет понятный результат, не требует сложных решений и имеет стабильные заготовки.
Ниже короткий чек-лист для выбора типа и модели.
- Опишите задачу в цифрах. Масса детали или короба, габариты, число операций в час, смен в сутки.
- Выберите класс робота. Лёгкая точная работа и частая смена изделий: кобот. Тяжёлый груз, высокая скорость, сварка: классический робот в ограждении. Паллетизация: по массе короба и темпу.
- Сверьте нагрузку с запасом. Вес захвата плюс вес детали должны укладываться в паспортную нагрузку с запасом. Не ставьте деталь на предельную нагрузку.
- Проверьте вылет. Радиус действия должен покрывать всю рабочую зону, включая подачу и укладку. Эту проверку делают с чертежом участка.
- Сверьте повторяемость. Для точной сборки и электроники смотрите на коботы с ±0,02–0,03 мм, как у JAKA Zu 7, AUBO i5 или Elite CS66. Для сварки в каталоге указано ±0,05–0,08 мм, а для паллетайзеров от ±0,05 мм (Dobot CR20A) до ±0,5 мм, и обычно это не главный параметр.
- Оцените условия среды. Пыль, брызги, температура. У коботов Dobot CR10A, Dobot CR20A, JAKA Zu 7, AUBO i5 и Rokae xMate ER3 Pro в каталоге указана защита IP54, у Elite CS66: IP65 (опционально IP68); для остальных моделей степень защиты нужно уточнять у производителя.
- Посмотрите на программирование. Кто будет настраивать робота: ваш технолог, интегратор или инженер поставщика.
- Проговорите сервис. Где будут храниться запасные части, кто выезжает на неисправность, как быстро приходят детали.
Чтобы быстрее сузить выбор, пройдите подбор робота: он покажет подходящие модели из каталога. А общий порядок внедрения описан в гайде Как внедрить робота: пилот, обучение персонала, запуск.
Модели в каталоге
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
Сколько стоит и как считать окупаемость
Цена проекта складывается из нескольких частей: сам манипулятор, инструмент (захват, горелка), контроллер и пульт, ограждение и датчики безопасности, оснастка и конвейеры, программирование и пуско-наладка, обучение персонала, доставка и ввоз из Китая. Для моделей каталога цены не указаны, поэтому ориентир вы получите только из коммерческого предложения. Стоимость ввоза зависит от условий поставки; общую логику мы разобрали в гайде Растаможка роботов: пошлины, НДС, коды ТН ВЭД.
Окупаемость считают по простой формуле:
Срок окупаемости (мес.) = Полные затраты на проект ÷ (Экономия в месяц − Расходы на эксплуатацию в месяц)
Экономия это зарплата и налоги операторов, которых вы высвободили или перераспределили, плюс снижение брака, плюс рост выпуска, если робот увеличил пропускную способность. Расходы на эксплуатацию: электричество, сервис, расходные материалы, амортизация инструмента.
Пример расчёта (все числа условные, не отражают рыночных цен). Допустим, проект паллетизации стоит 4 000 000 ₽ с ограждением и наладкой. Робот заменяет двух операторов на двух сменах: с налогами это условно 160 000 ₽ в месяц. Эксплуатация обходится в 20 000 ₽ в месяц. Тогда 4 000 000 ÷ (160 000 − 20 000) = около 29 месяцев. Если добавить, что робот сократил повреждение продукции и дал рост выпуска, срок станет короче. А если участок работает в одну смену, длиннее.
Этот пример показывает механику, а не прогноз: подставьте свои числа. Подробный разбор с таблицей затрат: в гайде Как посчитать окупаемость робота: формула и пример. Если не хочется замораживать капитал, посмотрите Лизинг роботов и сравнение Аренда или покупка робота.
Как купить робота в Китае
Схема покупки в общих чертах такая: подбор модели и запрос коммерческого предложения, проверка поставщика, контракт и условия поставки, оплата, доставка и таможенное оформление, подтверждение соответствия требованиям ЕАЭС, ввод в эксплуатацию. Для промышленного оборудования отдельно нужно обсудить, кто проведёт монтаж, наладку и обучение, и что входит в гарантию.
Все шаги подробно описаны в гайдах:
- Как купить робота в Китае и ввезти в Россию: пошагово;
- Как выбрать поставщика роботов в Китае и не ошибиться;
- Сертификация роботов в ЕАЭС: декларации и сертификаты ТР ТС;
- Китайские или европейские роботы: честное сравнение;
- Ведущие китайские производители роботов: обзор брендов.
Цену и условия поставки называет поставщик в коммерческом предложении. Сроки и цены заранее не обещаем: они зависят от модели, комплектации и условий контракта.
Частые вопросы
Чем классический робот отличается от кобота?
Классический робот быстрее и мощнее, но работает в ограждении, без людей в зоне. Кобот безопаснее для работы рядом с человеком и проще в программировании, но поднимает меньше и двигается медленнее. В каталоге коботы рассчитаны на нагрузку от 3 до 10 кг, а паллетайзеры: от 20 до 130 кг.
Какой робот выбрать для первой автоматизации?
Чаще всего начинают с операции, которая повторяется и не требует решений: загрузка станка, укладка коробов на паллету или серийная сварка. Выберите одну такую операцию, посчитайте нагрузку и вылет, запустите пилот и только потом масштабируйте.
Нужно ли ограждение для кобота?
Не всегда. Допустимость работы без ограждения определяет оценка рисков конкретного места: что держит робот, как быстро движется, есть ли острые или горячие элементы. Решение принимает интегратор или специалист по охране труда, а не производитель в общем виде.
Как узнать цену конкретной модели?
Цены моделей в каталоге не указаны. Цену и условия поставки называет поставщик в коммерческом предложении.
Нужна ли сертификация робота при ввозе?
Для оборудования, которое вводится в оборот в ЕАЭС, как правило, требуется подтверждение соответствия по применимым техническим регламентам. Какие именно документы нужны для вашей модели, зависит от её характеристик. Общий порядок описан в гайде о сертификации роботов; точный перечень уточняйте в органе по сертификации.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Интеграция робота с WMS, MES, ERP и 1С: варианты и рискиКак организовать интеграцию робота с WMS, MES, ERP и 1С: уровни, способы связи, типичные…Настройка робота под задачу: оснастка, доработка, интеграторНужна ли доработка робота под производство или объект: три уровня настройки, оснастка…
 Робот для очистки солнечных панелей: как работает, где применяется, как выбратьРобот для очистки солнечных панелей: как работает без воды, где нужен на трекерных СЭС и…