Робот-манипулятор это механическая рука с собственной системой управления, которая перемещает инструмент или деталь по заданной программе. На производстве такая рука варит швы, укладывает коробки на поддон, загружает станки, собирает узлы и упаковывает продукцию. Сама рука ничего не умеет: её возможности определяют инструмент на конце, программа и то, как устроено рабочее место вокруг.
В этой статье разберём, из чего состоит манипулятор, какие бывают виды, что такое степени подвижности, как читать три главных параметра и как подойти к выбору. Примеры даём на моделях каталога: сейчас в нём представлены манипуляторы китайских производителей: коботы, сварочные роботы и паллетайзеры. Общий обзор направления есть в статье Промышленные роботы и коботы из Китая.
Что такое робот-манипулятор и из чего он состоит
Любой промышленный робот-манипулятор, от настольного кобота до тяжёлого паллетайзера, собран из одних и тех же блоков.
- Механическая рука. Основание, звенья и суставы. Каждый сустав это ось, вокруг которой поворачивается следующее звено. На конце руки находится фланец: посадочное место для инструмента.
- Приводы. В каждом суставе стоит двигатель с редуктором. У промышленных манипуляторов это обычно электрические сервоприводы: они позволяют точно управлять положением и скоростью. Например, про паллетайзер Borunte BRTIRPZ3013A в каталоге отдельно сказано, что он полностью сервоприводный.
- Контроллер. Шкаф или блок управления, где работает программа, рассчитываются траектории и обрабатываются сигналы безопасности. К контроллеру подключают внешнее оборудование: конвейер, станок, сварочный источник, датчики.
- Пульт обучения. Переносной пульт или планшет, с которого оператор ведёт руку по точкам, записывает программу и запускает её. У коботов к этому часто добавляется ручное обучение: оператор берёт руку и проводит её по нужной траектории.
- Инструмент. Захват, присоска, сварочная горелка, дозатор, отвёртка. Без него рука бесполезна, поэтому инструмент подбирают под задачу отдельно.
- Система безопасности. Ограждение, световые завесы, сканеры зоны, кнопки аварийной остановки. Для коботов часть функций безопасности встроена в саму руку, но решение о работе без ограждения принимают по оценке рисков конкретного места.
Всё вместе: рука, инструмент, оснастка, подача деталей и защита: называется роботизированной ячейкой. При выборе и расчёте бюджета считайте всю ячейку целиком: рука: только её часть.
Виды роботов-манипуляторов
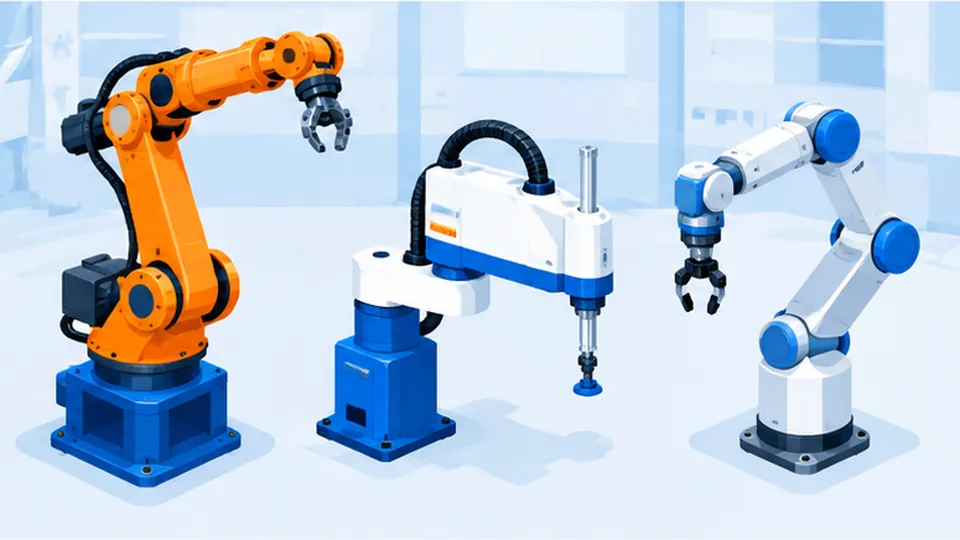
Манипуляторы делят по кинематике (сколько осей и как они расположены) и по способу работы рядом с людьми. Для задач, которые чаще всего встречаются в цехах, хватает трёх групп.
Шестиосевой робот-манипулятор
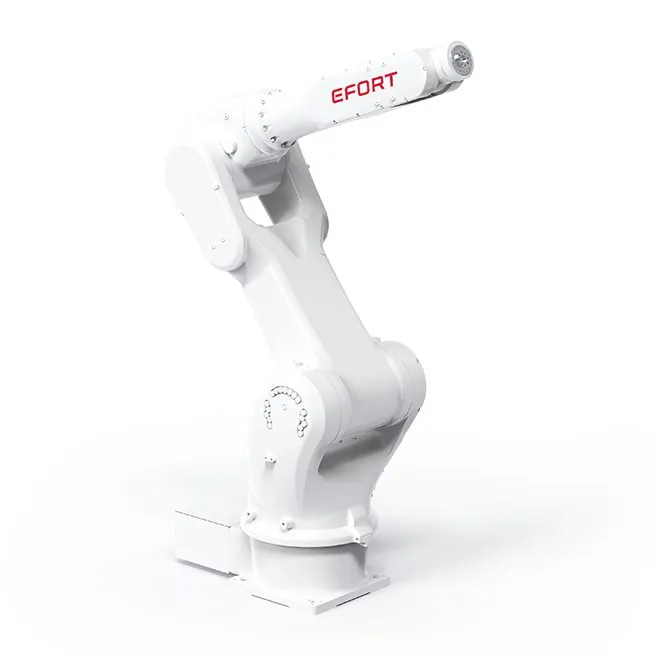
Шестиосевой, или артикулированный, манипулятор похож на человеческую руку: у него есть «плечо», «локоть» и «запястье». Шесть вращательных осей позволяют подвести инструмент к любой точке рабочей зоны под любым нужным углом. Поэтому такие роботы применяются там, где траектория сложная: вдоль сварного шва, вокруг детали, внутрь станка.
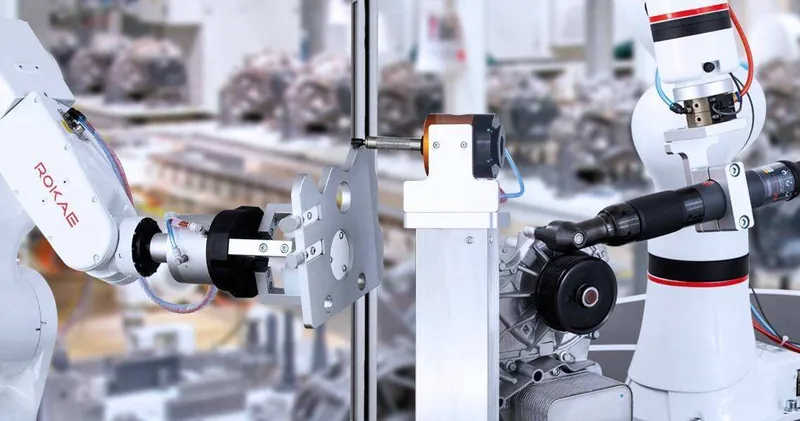
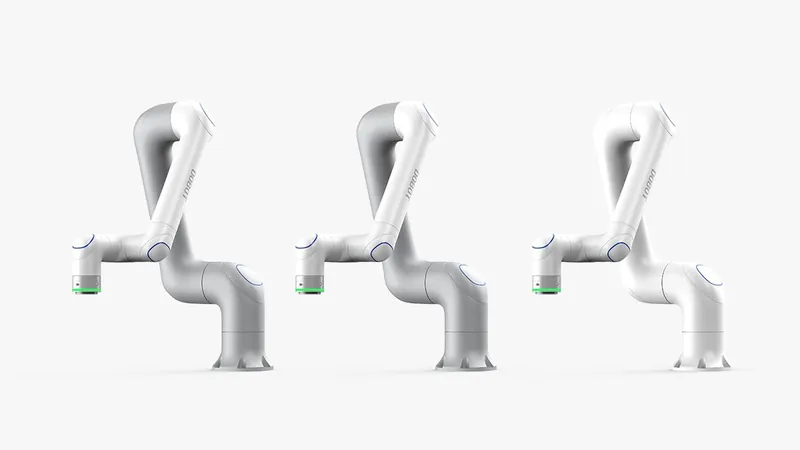
В каталоге шестиосевые все промышленные сварочные модели и почти все коботы (исключение: семиосевой Rokae xMate ER3 Pro). Например, Efort ER10-1600: шестиосевой робот малой нагрузки для дуговой сварки, перекладки деталей и обслуживания станков. AUBO i5: шестиосевой кобот для сборки, лёгкой переноски и обслуживания оборудования.
Четырёхосевые паллетайзеры
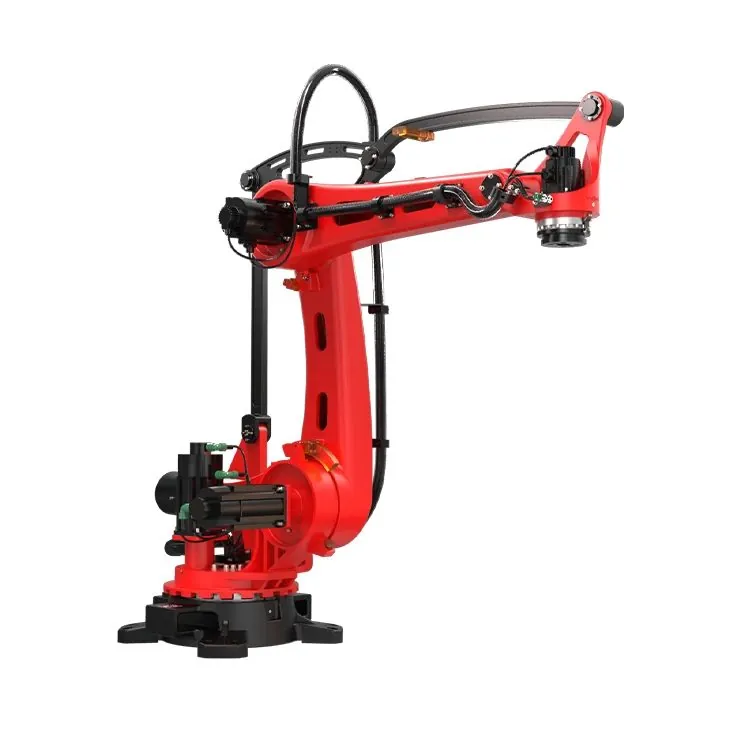
Для укладки коробов и мешков на поддон шесть осей не нужны. Грузу достаточно перемещаться вверх-вниз, вперёд-назад, влево-вправо и поворачиваться вокруг вертикальной оси. Четырёхосевая рука проще по конструкции и рассчитана на большие массы и вылет. Обратная сторона: она не может наклонить инструмент под произвольным углом, поэтому для сварки или сборки не подходит.
В каталоге 13 четырёхосевых паллетайзеров, например Borunte BRTIRPZ1825A с максимальной нагрузкой 25 кг и вылетом 1800 мм и уже упомянутый BRTIRPZ3013A с нагрузкой 130 кг и вылетом 3020 мм. Самый грузоподъёмный из них: Estun ER500-3200-PL, 500 кг при вылете 3200 мм. Подробно про устройство станций укладки: в статье о роботах-паллетайзерах.
Коботы и классические промышленные роботы
Коллаборативный робот (кобот) рассчитан на работу рядом с человеком. Он легче, медленнее классического, оснащён функциями ограничения силы и скорости, его проще программировать. Классический промышленный робот работает на высоких скоростях и с большими нагрузками, поэтому его зону отделяют ограждением или датчиками.
| Признак | Кобот | Классический промышленный робот |
|---|---|---|
| Работа рядом с людьми | Возможна по результатам оценки рисков | Зона движения отделена ограждением или датчиками |
| Скорость | Ограничивается в совместном режиме | Высокая, цикл короче |
| Программирование | Часто графический интерфейс и ручное обучение | Пульт обучения, специализированный язык, офлайн-программирование |
| Монтаж | Стол, стойка, тележка; проще переставить | Жёсткое основание, учёт нагрузки на пол |
| Типичные задачи | Сборка, обслуживание станков, упаковка | Сварка, тяжёлая перекладка, паллетизация больших потоков |
Граница между классами размыта. Dobot CR20A: кобот на 20 кг, который в каталоге описан как основа готовых решений для паллетизации. Он может работать без жёсткого ограждения, если оценка рисков это допускает. Подробнее о классе: в статье Коллаборативный робот (кобот), а сравнить модели можно на странице сравнения коботов.
Другие типы манипуляторов
Существуют и другие схемы: SCARA-роботы для быстрой сборки и перекладки на плоскости, дельта-роботы для скоростной сортировки лёгких изделий, портальные (декартовые) манипуляторы с линейными осями. Таких моделей в каталоге сейчас нет, но при выборе их стоит держать в уме: для простой операции на плоскости шестиосевая рука может оказаться избыточной.
Степени подвижности робота-манипулятора простыми словами
Степень подвижности это одно независимое движение, которое может совершать рука. У промышленных манипуляторов обычно каждой оси соответствует одна степень подвижности, поэтому «шестиосевой» и «шесть степеней подвижности» на практике означают одно и то же.
Чтобы понять, сколько осей нужно, полезно разделить задачу на две части.
- Положение. Куда поставить инструмент: три координаты в пространстве (вперёд-назад, влево-вправо, вверх-вниз). Для этого нужно минимум три оси.
- Ориентация. Как повернуть инструмент в этой точке: наклон вперёд, наклон вбок, поворот вокруг собственной оси. Это ещё три степени.
Итого шесть степеней позволяют поставить инструмент в любую точку рабочей зоны с любой ориентацией. Если ориентация нужна только частично, осей может быть меньше. Паллетайзеру важно лишь развернуть короб вокруг вертикали, поэтому ему хватает четырёх: три на положение и одна на поворот.
Встречаются и манипуляторы с семью осями: лишняя ось позволяет обходить препятствия, сохраняя положение инструмента. В каталоге так устроен кобот Rokae xMate ER3 Pro. На практике выбор обычно сводится к вопросу: нужен ли наклон инструмента под разными углами. Если да: смотрите шестиосевые модели, если груз нужно просто переносить и укладывать: четырёхосевые.
Ключевые параметры промышленного робота-манипулятора
В паспорте любого манипулятора первыми стоят три цифры: грузоподъёмность, радиус действия и повторяемость. По ним делают первичный отбор.
Грузоподъёмность
Это максимальная масса, которую рука несёт на фланце. В неё входит всё навесное: захват, переходные пластины, кабели, сама деталь. Если короб весит 20 кг, а нагрузка робота 25 кг, на захват остаётся меньше 5 кг. Кроме массы важно, насколько далеко от фланца находится центр тяжести груза: у производителей для этого есть диаграммы нагрузки, их стоит запросить у поставщика.
Радиус действия
Расстояние, на которое дотягивается рука от основания. Оно определяет компоновку: где стоит стол, станок, конвейер, сколько поддонов можно обслужить с одного места. У разных производителей параметр может называться вылетом руки. Крайние точки зоны обычно доступны не с любой ориентацией инструмента, поэтому компоновку лучше проверить по чертежу рабочей зоны или в симуляции.
Повторяемость
Насколько точно робот возвращается в одну и ту же запрограммированную точку. Запись ±0,03 мм означает, что отклонение при повторных подходах укладывается в три сотых миллиметра. Повторяемость не равна абсолютной точности: если деталь лежит каждый раз немного по-разному, робот этого не заметит без датчиков или системы зрения. Поэтому точность всей операции зависит ещё и от оснастки.
Сравнение моделей каталога
Ниже: все манипуляторы каталога с теми параметрами, которые указаны в карточках. Прочерк означает, что параметр в каталоге не указан, уточняйте его у поставщика. Для паллетайзеров Borunte в каталоге приведены максимальная нагрузка и максимальный вылет руки, они стоят в тех же столбцах.
| Модель | Вид | Грузоподъёмность | Радиус действия | Повторяемость | Масса |
|---|---|---|---|---|---|
| Rokae xMate ER3 Pro | Кобот | 3 кг | 1010 мм | ±0,03 мм | около 22 кг |
| AUBO i5 | Кобот | 5 кг | 886,5 мм | ±0,02 мм | 24 кг |
| Han's Robot Elfin E05 | Кобот | 5 кг | 800 мм | ±0,03 мм | 25 кг |
| Elite Robots CS66 | Кобот | 6 кг | 914 мм | ±0,03 мм | 20 кг |
| JAKA Zu 7 | Кобот | 7 кг | 819 мм | ±0,02 мм | 22 кг |
| Dobot CR10A | Кобот | 10 кг | 1300 мм | ±0,03 мм | 40 кг |
| Dobot CR20A | Кобот для паллетизации | 20 кг | 1700 мм | ±0,05 мм | 73 кг |
| Estun ER8-1450-H | Промышленный, 6 осей | 8 кг | 1445 мм | ±0,08 мм | не указана |
| Efort ER10-1600 | Промышленный, 6 осей | 10 кг | 1640 мм | ±0,05 мм | 185 кг |
| Estun ER16-1600 | Промышленный, 6 осей | не указана | не указан | не указана | не указана |
| Borunte BRTIRPZ1825A | Паллетайзер, 4 оси | 25 кг | 1800 мм | не указана | не указана |
| Borunte BRTIRPZ3013A | Паллетайзер, 4 оси | 130 кг | 3020 мм | не указана | не указана |
Из таблицы видны закономерности. Коботы в таблице несут от 3 до 20 кг, шестиосевые сварочные модели с опубликованными данными: 8–10 кг при вылете около полутора метров, паллетайзеры: до 130 кг при вылете больше трёх метров. Во всём каталоге разброс шире: коботы от 1 до 50 кг (JAKA Zu 50), паллетайзеры до 500 кг (Estun ER500-3200-PL). Самая высокая заявленная повторяемость в таблице (±0,02 мм) у JAKA Zu 7 и AUBO i5; среди коботов каталога такую же цифру заявляют ещё 19 моделей, а у SCARA Siasun SA4A-4/0.40 она ±0,01 мм. Есть и отдельные параметры: у Elite Robots CS66 указана типовая скорость точки инструмента 2,8 м/с, у Dobot CR10A: степень защиты IP54, у Rokae xMate ER3 Pro: силомоментный контроль, у Dobot CR20A: максимальная высота паллетизации до 2100 мм для решения Dobot.
Захват для робота-манипулятора и другой инструмент
Инструмент на фланце определяет, что именно делает робот. Его часто подбирают и настраивают дольше, чем саму руку.
- Механические захваты. Двух- или трёхпалые, с пневматическим или электрическим приводом. Подходят для деталей с понятной геометрией: валов, корпусов, заготовок. Электрические позволяют программно задавать усилие и ход пальцев.
- Вакуумные присоски. Берут плоские и гладкие предметы: коробки, листы, пакеты, стекло. На паллетизации коробов это самый распространённый вариант.
- Захваты для мешков. Вилочные или охватывающие, потому что мешок мягкий и вакуум на нём держит плохо.
- Магнитные захваты. Для стальных листов и деталей.
- Технологический инструмент. Сварочная горелка, дозатор клея и герметика, отвёртка, шлифовальная головка.
- Сменщики инструмента. Позволяют одной руке по программе менять захват на другой.
Три правила, которые помогают не ошибиться с захватом:
- Масса захвата вычитается из грузоподъёмности. Для лёгкого кобота вроде Rokae xMate ER3 Pro на 3 кг тяжёлый пневмозахват может съесть почти весь запас.
- Захват проектируют под реальные детали и тару, с допусками и худшими случаями: смятая коробка, масляная заготовка, деталь с заусенцем.
- Если детали приходят в случайном положении, понадобится система технического зрения или оснастка, которая их ориентирует.
Как подобрать инструмент, оснастку и сценарий под вашу операцию, разобрано в статье Адаптация робота под задачу.
Где применяются роботы-манипуляторы
Сварка
Шестиосевой робот ведёт горелку вдоль шва с постоянной скоростью и углом. Для работы нужны сварочный источник, подача проволоки, горелка и оснастка, фиксирующая деталь. В каталоге для дуговой сварки предназначены Efort ER10-1600, Estun ER8-1450-H и Estun ER16-1600. Как устроена сварочная ячейка, читайте в статье о промышленных сварочных роботах, модели сопоставлены на странице сравнения сварочных роботов.
Паллетизация
Робот снимает короба или мешки с конвейера и укладывает слоями на поддон. Для больших потоков и тяжёлых мест подходят четырёхосевые паллетайзеры, для умеренного потока коробов в стеснённом месте: коботы вроде Dobot CR20A. Сравнение моделей: на странице сравнения паллетайзеров.
Обслуживание станков
Манипулятор берёт заготовку, ставит её в станок, ждёт окончания цикла и выгружает готовую деталь. Человек при этом занимается наладкой и контролем. В каталоге эта задача указана для AUBO i5, Dobot CR10A, Elite Robots CS66, JAKA Zu 7 и Efort ER10-1600. Важно заранее проверить, как контроллер робота обменивается сигналами со станком.
Упаковка
Раскладка продукции по коробам и лоткам, подача тары, укладка в транспортную упаковку. Для этого в каталоге указан Dobot CR10A: у него радиус 1300 мм, что позволяет обслуживать крупный стол или два конвейера без перестановки.
Сборка
Установка компонентов, закручивание, прижим, вставка деталей с малыми допусками. Здесь работают лёгкие коботы: Han's Robot Elfin E05 ориентирован на электронику и точные операции, Rokae xMate ER3 Pro за счёт силомоментного контроля реагирует на сопротивление при контакте с деталью.
Если вы только присматриваетесь к роботизации и у вас небольшой цех, начните со статьи Роботы для малого и среднего производства: там разобрано, какие операции автоматизировать первыми.
Программирование робота-манипулятора
Есть три основных способа задать роботу программу.
- Обучение с пульта. Оператор ведёт руку по точкам кнопками пульта, записывает их и задаёт параметры движения. Универсальный способ для всех классов.
- Ручное обучение. Оператор берёт кобота за руку и проводит по траектории, робот запоминает точки. Удобно для простых операций «взять → положить».
- Офлайн-программирование. Траекторию строят в компьютерной модели ячейки, проверяют на столкновения и загружают в контроллер. Полезно для сварки сложных деталей и для того, чтобы не останавливать линию на время наладки.
У коботов часто есть графический интерфейс, где программу собирают из готовых блоков без написания кода. Какие именно среды, языки и интерфейсы для связи с другими системами есть у конкретной модели, в каталоге не указано: уточняйте у поставщика и просите показать программирование вашей операции на демонстрации. Подробнее: в статье Программное обеспечение робота.
Как выбрать робот-манипулятор: пошагово
- Опишите операцию. Что берёт робот, сколько это весит, откуда и куда переносит, сколько циклов в час нужно, какие допуски по точности. Запишите и худшие случаи: самую тяжёлую деталь, самое неудобное положение.
- Определите класс. Нужен наклон инструмента и сложная траектория: шестиосевой манипулятор. Нужно укладывать грузы на поддон большим потоком: четырёхосевой паллетайзер. Нужно работать рядом с людьми, часто переставлять робота и быстро перепрограммировать: кобот.
- Посчитайте нагрузку с запасом. Сложите массу самой тяжёлой детали и инструмента и сравните с грузоподъёмностью. Учтите вынос центра тяжести по диаграмме нагрузки.
- Проверьте радиус по компоновке. Нарисуйте план рабочего места: основание робота, станок или конвейер, поддоны, проходы. Все точки должны оказаться внутри рабочей зоны с нужной ориентацией инструмента.
- Сверьте точность. Повторяемость робота должна быть заметно лучше допуска операции, ведь к ней добавятся погрешности оснастки и положения детали.
- Спланируйте безопасность. Определите, будет ли ограждение, датчики зоны или совместный режим работы. Решение принимают по оценке рисков конкретного места.
- Подготовьте место. Основание, питание, сжатый воздух для пневмозахватов, связь со станком или линией. Требования к цеху собраны в статье Подготовка помещения для робота.
- Запросите предложения и проверьте поставщика. Попросите несколько коммерческих предложений на ячейку целиком, с инструментом, интеграцией, обучением и сервисом. Критерии выбора: в статье Как выбрать поставщика роботов в Китае.
- Начните с пилота. Один робот на одной операции, измеримые метрики до и после. Пошаговый план: в статье Как внедрить робота.
Частые ошибки при выборе повторяются из проекта в проект. Нагрузку считают без массы захвата. Радиус сверяют только с паспортной цифрой, без плана рабочего места. Время цикла берут из максимальной скорости, хотя в совместном режиме кобот работает медленнее. Подачу деталей и ориентацию заготовок оставляют «на потом». Каждую из этих ошибок дешевле исправить на бумаге, чем после поставки.
Робот-манипулятор: цена и как купить
Большинство производителей не публикуют цены; цену называет поставщик в коммерческом предложении. В карточках каталога цен тоже нет. Сравнивайте предложения по составу: в стоимость проекта, кроме самой руки с контроллером, входят инструмент и захват, оснастка, ограждение и датчики безопасности, интеграция с оборудованием, программирование, пусконаладка и обучение персонала. У сварочного робота к этому добавляются сварочный источник и подача проволоки, у паллетизирующего: конвейер и зона поддонов.
Чтобы понять, оправдает ли робот вложения, сравните полную стоимость ячейки с экономией: высвобожденные смены, снижение брака, рост выработки. Методика расчёта: в статье Как посчитать окупаемость робота. Если вы решили купить робот-манипулятор напрямую у производителя, порядок сделки, доставки и таможни описан в статье Как купить робота в Китае.
Модели в каталоге
Характеристики: из открытых материалов производителей (сайты, пресс-релизы, выставки, регистрационные базы) на октябрь 2026 года. Комплектация и внешний вид могут отличаться: сверяйте у поставщика.
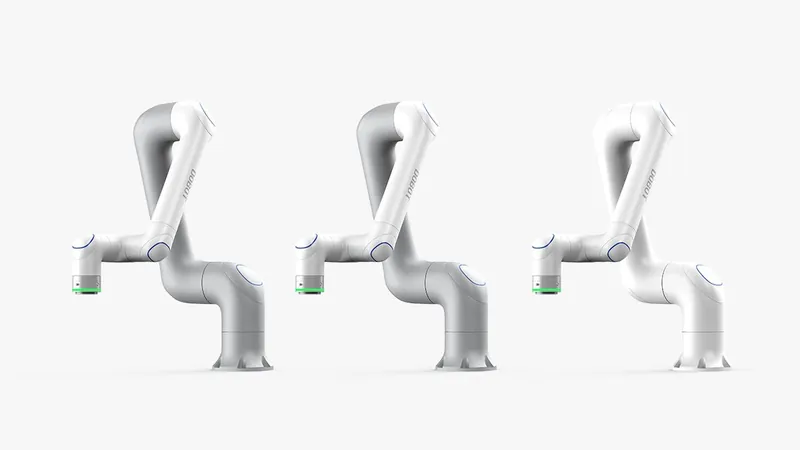
Частые вопросы
Чем робот-манипулятор отличается от промышленного робота?
На производстве это обычно одно и то же: промышленный робот в большинстве случаев и есть манипулятор, то есть рука с приводами, контроллером и инструментом. Слово «манипулятор» подчёркивает конструкцию, а «промышленный робот»: назначение. Среди манипуляторов выделяют коботы, рассчитанные на работу рядом с людьми, и классические роботы, которые работают за ограждением.
Сколько осей нужно роботу-манипулятору?
Шесть осей нужны, если инструмент должен подходить к детали под разными углами: сварка, сборка, обслуживание станков. Для укладки грузов на поддон достаточно четырёх осей, как у паллетайзеров Borunte в каталоге. Лишние оси добавляют гибкости, но усложняют программирование и не всегда нужны.
Что важнее: грузоподъёмность или радиус действия?
Оба параметра обязательны, и ни один не заменяет другой. Грузоподъёмность должна покрывать массу детали вместе с захватом, а радиус: все точки, куда нужно дотянуться. Например, Dobot CR10A и Efort ER10-1600 несут по 10 кг, но радиус у них 1300 и 1640 мм, и это влияет на компоновку ячейки.
Можно ли поставить кобот без ограждения?
Это решается оценкой рисков конкретного рабочего места. Коботы рассчитаны на работу рядом с людьми, но опасность может исходить от инструмента, от детали с острыми кромками или от скорости движения. В оценке учитывают требования стандартов безопасности роботов, например ISO 10218 и ISO/TS 15066, и итоговое решение фиксируют документально.
Сколько стоит робот-манипулятор?
Большинство производителей не публикуют цены; цену называет поставщик в коммерческом предложении. Итоговая сумма зависит от модели, инструмента, оснастки, интеграции и сервиса, поэтому запрашивайте расчёт на всю ячейку под вашу задачу: руку, инструмент, оснастку и пусконаладку.
Что дальше
Подбор задаст 2–3 вопроса и покажет подходящие модели разных производителей. Выбранные модели можно сравнить по характеристикам в одной таблице.
Читайте также
 Уличный робот-подметальщик: как работает, где применяется, как выбратьРобот-подметальщик для паркингов, площадок и городских улиц: как работает, чем…
 Робот-дезинфектор: как работает, где применяется, как выбратьКак работает робот-дезинфектор с УФ-лампами и сухим туманом, где его применяют, чем…
 Промышленные роботы и коботы: сварка, паллетирование, сборкаПромышленные роботы и коботы для производства: сварка, паллетирование, сборка. Как…
 Робот-паллетайзер: как работает, где применяется, как выбратьРоботы-паллетайзеры для упаковочных линий и складов: как работает паллетизация, 4-осевые…